Cara Mereka Bentuk Sistem Robot Pick and Place: Pengalaman Jurutera di Jepun
Quick build reference
The useful details collected from this project without turning every update into a formal report.
What this project makes
Berdasarkan pengalaman saya bekerja sebagai jurutera reka bentuk mekanikal dalam robotic system integrator di jepun, saya ingin kongsikan idea kasar bagaimana sistem robot ini berfungsi, dan apa langkah dalam mereka bentuk sistem ini.
Overview
Selepas tamat pengajian di Universiti Meiji, Kanagawa pada tahun 2018, saya mula bekerja sebagai jurutera reka bentuk mekanikal di sebuah syarikat di Jepun. Sepanjang kira-kira tiga tahun di syarikat tersebut, saya terlibat dalam beberapa projek automasi industri, termasuk sistem robotik pick and place.
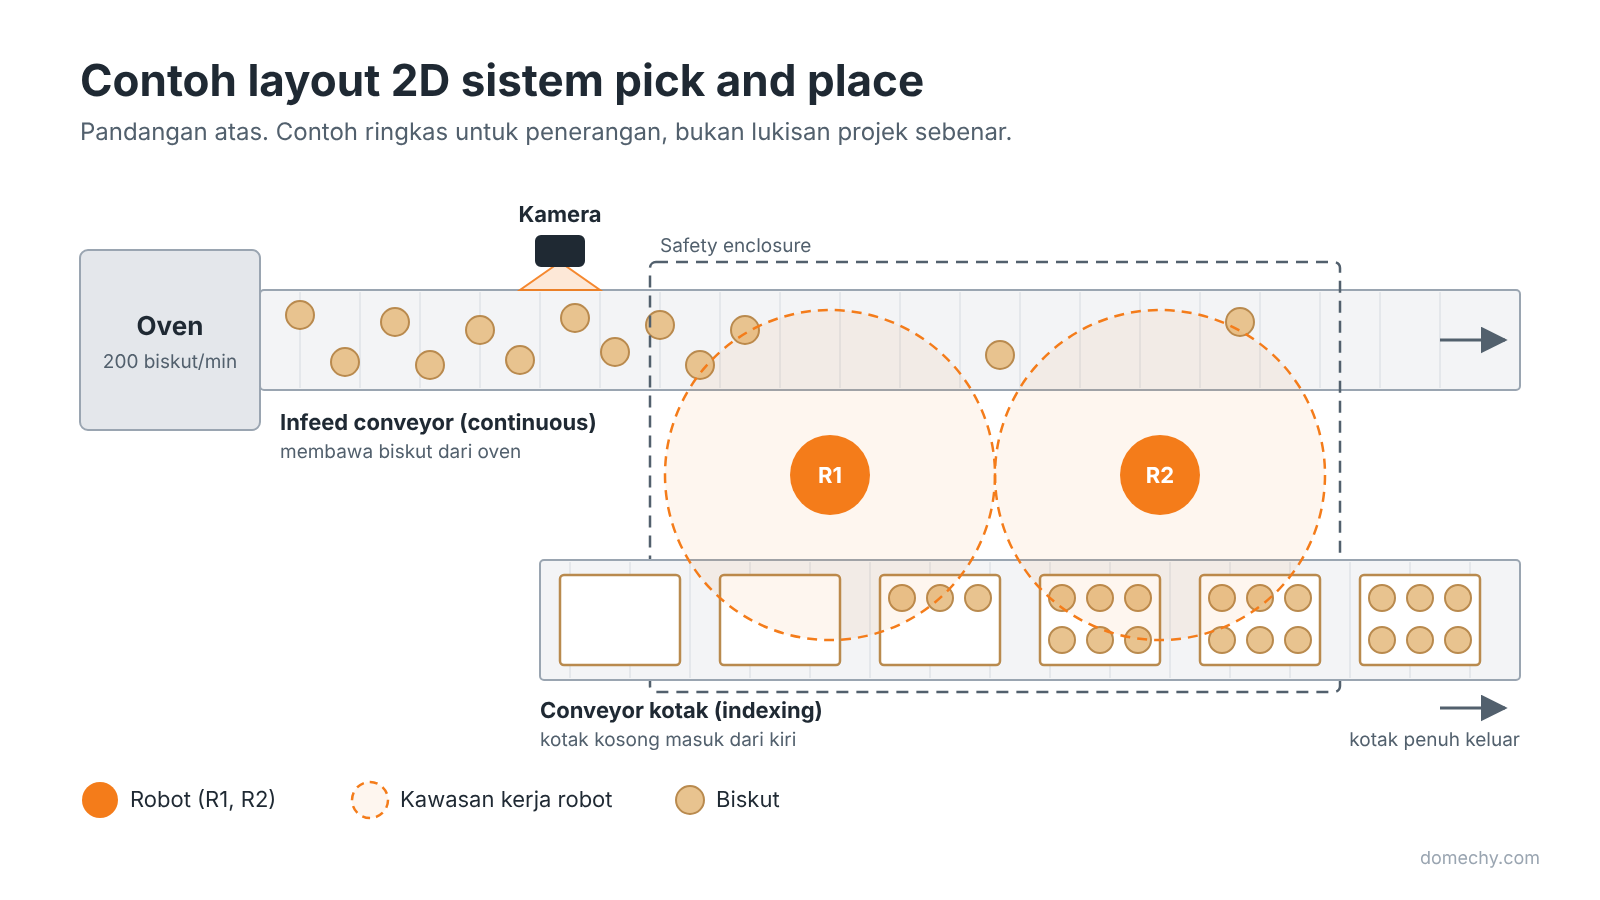
Majoriti pelanggan syarikat kami ketika itu ialah syarikat makanan. Sistem robot yang kami bangunkan digunakan untuk mengambil produk daripada conveyor dan menyusunnya ke dalam kotak secara automatik. Contoh yang paling mudah ialah biskut, di mana biskut yang baru keluar dari oven bergerak di atas conveyor, kemudian robot mengesan kedudukannya, mengambilnya menggunakan gripper dan meletakkannya ke dalam kotak.
Proses ini nampak mudah, namun terdapat banyak komponen yang perlu bekerja bersama supaya sistem dapat beroperasi dengan pantas dan konsisten. Dokumentasi ini menerangkan secara ringkas bagaimana sistem seperti ini biasanya direka, bermula daripada keperluan pelanggan sehingga model 3D yang terperinci. Ia bukan panduan lengkap untuk membina sistem yang sama, tetapi gambaran tentang proses reka bentuk, komponen yang terlibat dan perkara yang perlu difikirkan oleh seorang jurutera ketika membangunkan sistem seperti ini.
1. Bermula dengan keperluan pelanggan
Sebelum membuat model 3D, kami biasanya menghasilkan layout 2D terlebih dahulu berdasarkan keperluan pelanggan. Salah satu input yang paling penting ialah kadar pengeluaran, iaitu bilangan produk yang keluar daripada mesin pelanggan setiap minit.
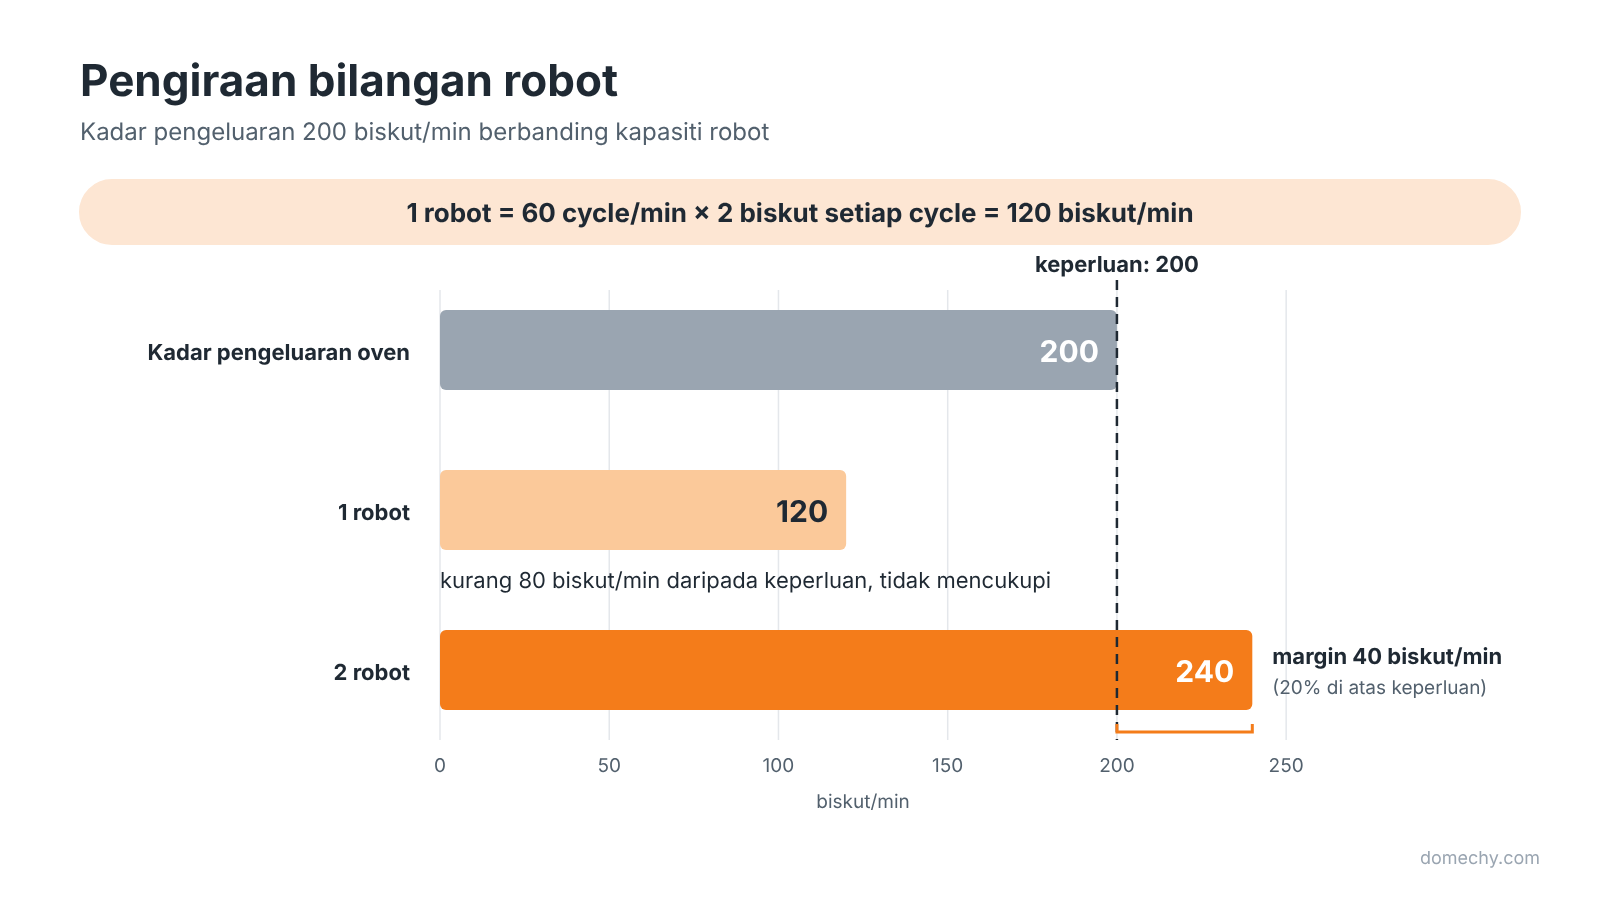
Sebagai contoh, katakan sebuah kilang mempunyai oven industri yang menghasilkan 200 biskut seminit. Sistem robot yang dibina mesti mampu mengendalikan sekurang-kurangnya jumlah tersebut supaya tiada biskut yang terlepas daripada robot.
2. Mengira bilangan robot yang diperlukan
Selepas kapasiti line pengeluaran diketahui, kita boleh membandingkannya dengan spesifikasi robot. Sebagai contoh, robot yang digunakan oleh syarikat saya dahulu mampu melakukan kira-kira 60 cycle seminit. Jika gripper mempunyai dua suction cup dan robot mengambil dua biskut bagi setiap cycle, satu robot mampu mengendalikan 120 biskut seminit.
Kapasiti ini tidak mencukupi untuk line yang menghasilkan 200 biskut seminit, jadi sistem memerlukan dua robot. Secara teori, dua robot memberikan kapasiti 240 biskut seminit, iaitu margin sebanyak 40 biskut seminit atau 20% di atas kadar pengeluaran.
| Konfigurasi | Kiraan | Kapasiti | Berbanding 200 biskut/min |
|---|---|---|---|
| 1 robot | 60 cycle/min × 2 biskut | 120 biskut/min | Kurang 80 biskut/min |
| 2 robot | 120 × 2 | 240 biskut/min | Margin 40 biskut/min (20%) |
Margin ini diperlukan kerana mesin tidak sepatutnya direka untuk sentiasa beroperasi tepat pada kapasiti maksimum robot. Dalam keadaan sebenar, kedudukan produk berbeza-beza, masa pick and place tidak selalu sama dan ada produk yang gagal dikesan, jadi sistem perlu mempunyai ruang untuk menampung variasi ini.
3. Memilih layout mesin
Selepas anggaran kapasiti dibuat, kita perlu menentukan di mana robot dan conveyor akan ditempatkan di dalam kilang pelanggan. Kami biasanya menyediakan beberapa pilihan layout, contohnya dua robot diletakkan secara berturutan di sepanjang conveyor, robot diletakkan di kiri dan kanan conveyor, atau susunan conveyor diubah mengikut ruang yang tersedia. Pelanggan kemudian memilih layout yang paling sesuai dengan keadaan kilang mereka.
Pada peringkat ini, kedudukan robot hanyalah sebahagian daripada keputusan layout. Kami juga perlu mengambil kira:
- arah produk masuk dan keluar
- kedudukan kotak kosong
- kedudukan operator
- ruang untuk maintenance
- ruang untuk membuka safety door
- sambungan kepada mesin pelanggan yang sedia ada
4. Menentukan kelajuan conveyor
Kelajuan conveyor perlu dikira berdasarkan kadar pengeluaran. Jika conveyor terlalu perlahan sedangkan oven terus mengeluarkan 200 biskut seminit, biskut akan berkumpul dan bertindih antara satu sama lain.
Namun, kadar 200 biskut seminit sahaja belum cukup untuk menentukan kelajuan conveyor kerana kita juga perlu tahu jarak antara setiap produk, atau product pitch. Sebagai contoh, jika biskut bergerak dalam satu barisan dengan purata jarak 100 mm antara setiap biskut, kelajuan conveyor yang diperlukan ialah 200 × 100 mm = 20,000 mm seminit, iaitu 20 m/min.
Jadi kelajuan conveyor ditentukan oleh kadar pengeluaran, saiz produk dan jarak yang diperlukan antara setiap produk. Jika biskut keluar dari oven dalam beberapa barisan sebelah-menyebelah, jumlah biskut bagi setiap barisan menjadi lebih kecil, jadi kelajuan conveyor yang diperlukan juga berkurang.
5. Mengesan kedudukan produk
Menggunakan vision camera
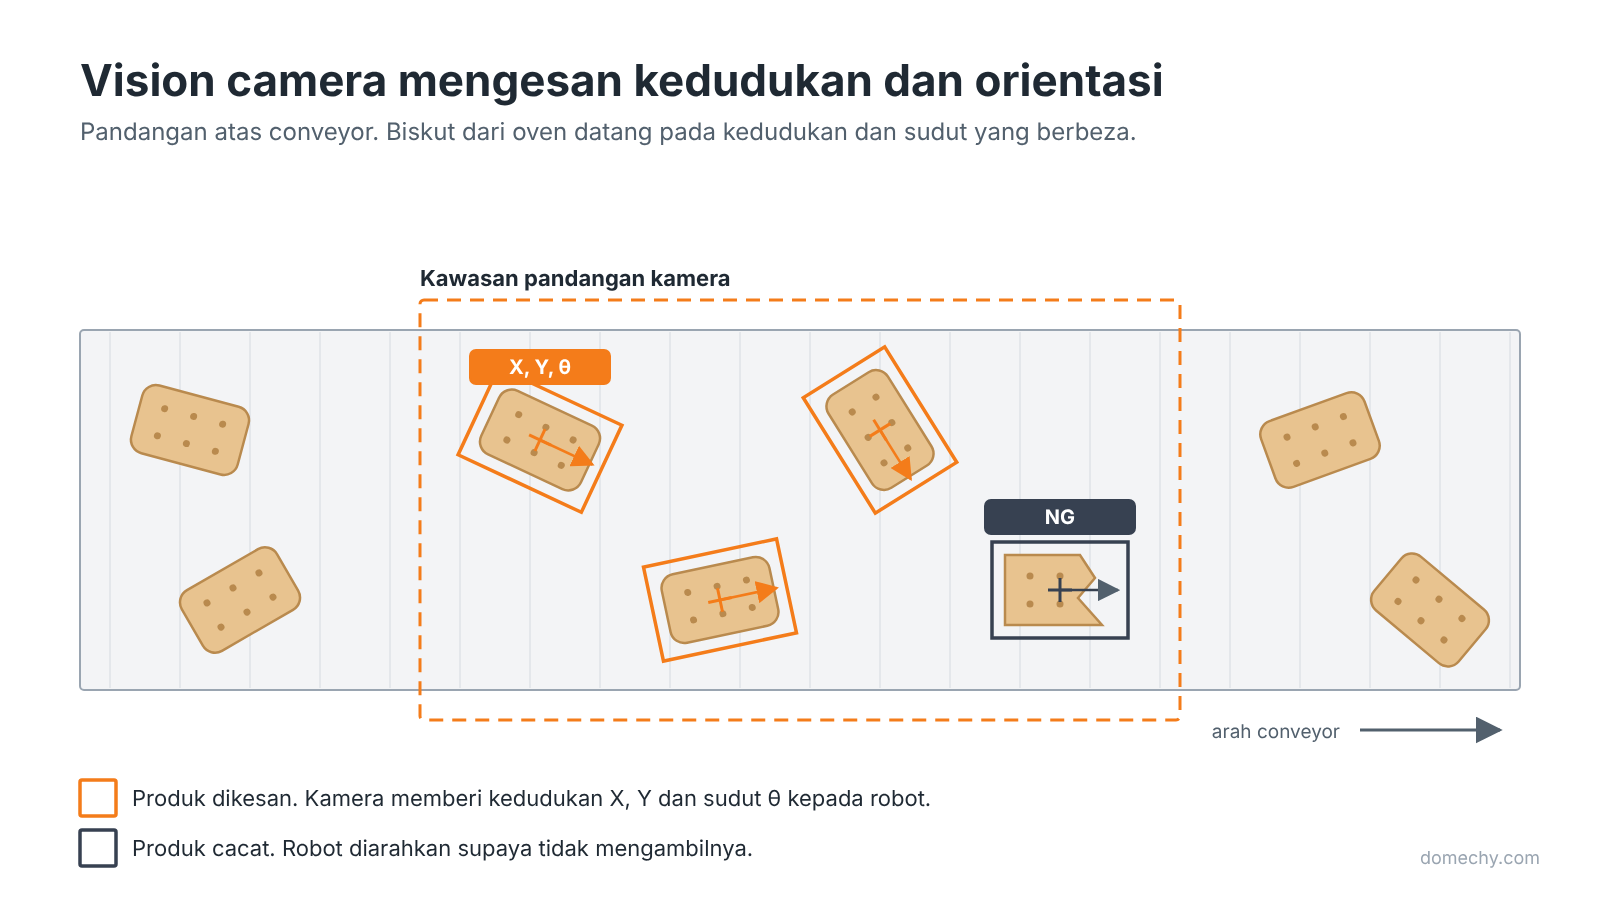
Cara sistem mengesan produk bergantung kepada keadaan produk tersebut. Biskut yang baru keluar dari oven biasanya tidak berada pada kedudukan dan sudut yang seragam, jadi sistem seperti ini biasanya menggunakan vision camera. Kamera mengenal pasti kedudukan X dan Y setiap biskut serta orientasinya, dan dalam sesetengah sistem, kamera juga boleh mengesan kecacatan. Sebagai contoh, jika biskut patah atau bentuknya tidak normal, vision system boleh menandakannya supaya robot tidak mengambil biskut tersebut.
Menggunakan sensor dan encoder
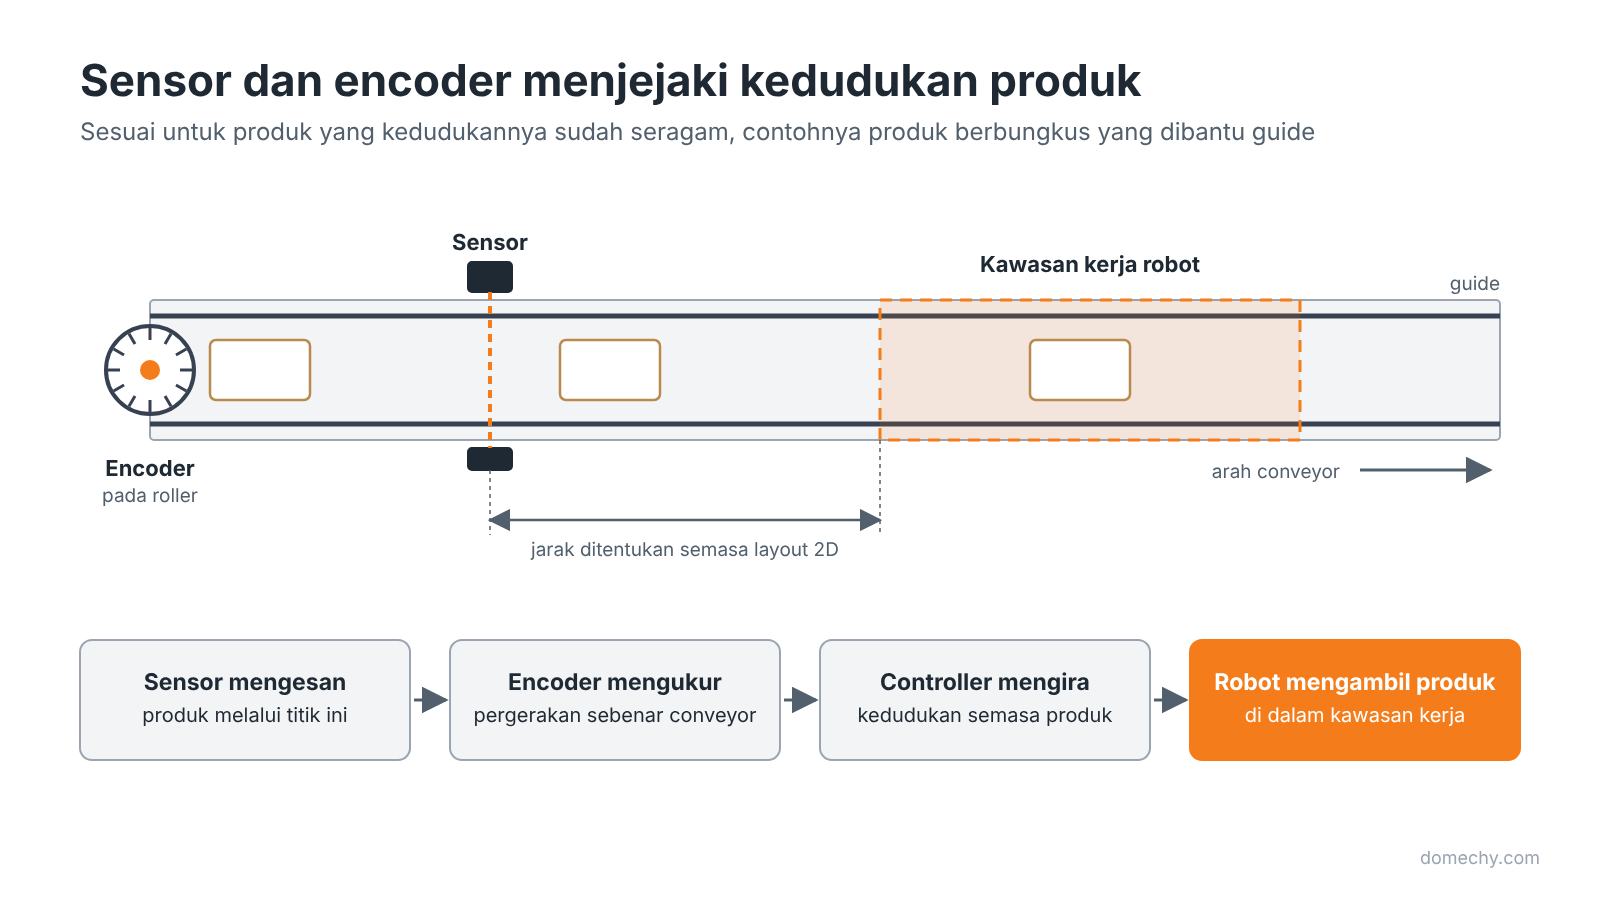
Tidak semua sistem memerlukan kamera. Jika produk sudah dibungkus dalam plastik dan guide digunakan untuk memastikan semua produk bergerak pada kedudukan yang sama, sebuah sensor mungkin sudah mencukupi. Sensor hanya memberitahu controller bahawa produk baru sahaja melalui satu titik, jadi robot masih perlu tahu di mana produk tersebut berada selepas ia melepasi sensor.
Cara yang paling reliable ialah menggunakan encoder pada conveyor. Encoder mengukur pergerakan sebenar conveyor, jadi apabila sensor mengesan produk, controller merekodkan kedudukan conveyor pada ketika itu dan kemudian menggunakan bacaan encoder untuk menjejaki sejauh mana produk tersebut telah bergerak. Kaedah ini lebih tepat berbanding menganggarkan kedudukan berdasarkan masa dan kelajuan nominal conveyor, kerana kelajuan conveyor sebenar boleh berubah sedikit dan belt juga boleh slip.
Mengambil kira kawasan kerja robot
Kedudukan sensor atau kamera juga tidak boleh ditentukan tanpa mengambil kira working envelope robot, kerana robot hanya boleh mengambil produk di dalam kawasan tertentu. Produk perlu dikesan cukup awal supaya controller mempunyai masa untuk menentukan kedudukannya, menghantar arahan kepada robot dan melakukan pick sebelum produk keluar dari kawasan kerja robot. Oleh itu, jarak antara sensor atau kamera dengan robot biasanya sudah mula ditentukan semasa membuat layout 2D.
6. Continuous conveyor dan indexing conveyor
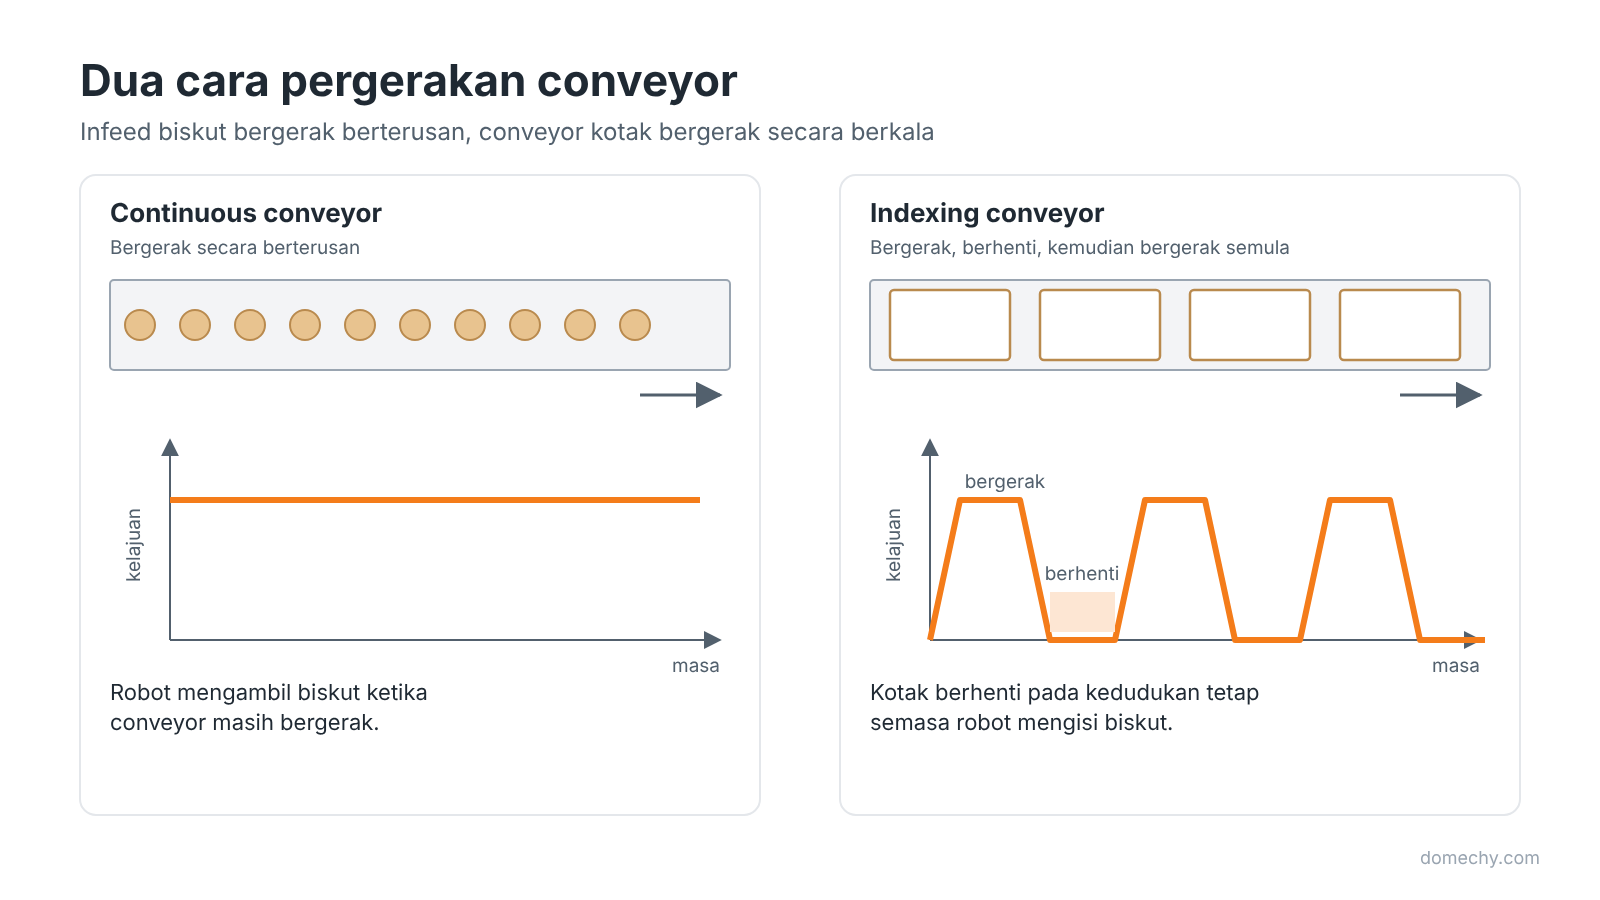
Dalam mesin seperti ini, biasanya terdapat dua cara pergerakan conveyor. Continuous conveyor bergerak secara berterusan dan sesuai untuk membawa biskut masuk ke kawasan robot atau membawa produk yang sudah siap dibungkus keluar daripada mesin. Robot melakukan pick ketika conveyor ini masih bergerak.
Indexing conveyor pula bergerak secara berkala menggunakan servo motor atau mekanisme indexing. Dalam contoh ini, conveyor tersebut membawa kotak kosong. Conveyor berhenti semasa robot mengisi kotak, dan apabila kotak tersebut penuh, conveyor bergerak ke hadapan untuk membawa kotak kosong yang seterusnya ke kawasan robot. Kaedah ini memastikan kedudukan kotak sentiasa stabil semasa robot meletakkan biskut.
7. Daripada layout 2D kepada model 3D
Setelah pelanggan memilih layout, barulah kami mula menghasilkan detailed 3D model untuk fabrication. Pada peringkat ini, reka bentuk menjadi jauh lebih terperinci kerana kami bukan lagi sekadar menentukan kedudukan robot dan conveyor, tetapi mula mereka bentuk setiap bahagian mesin, termasuk:
- frame dan mounting robot
- gripper
- cover dan safety door
- electrical enclosure
- sistem pneumatik
- cable routing
- sensor bracket
- conveyor mounting
- komponen-komponen kecil yang lain
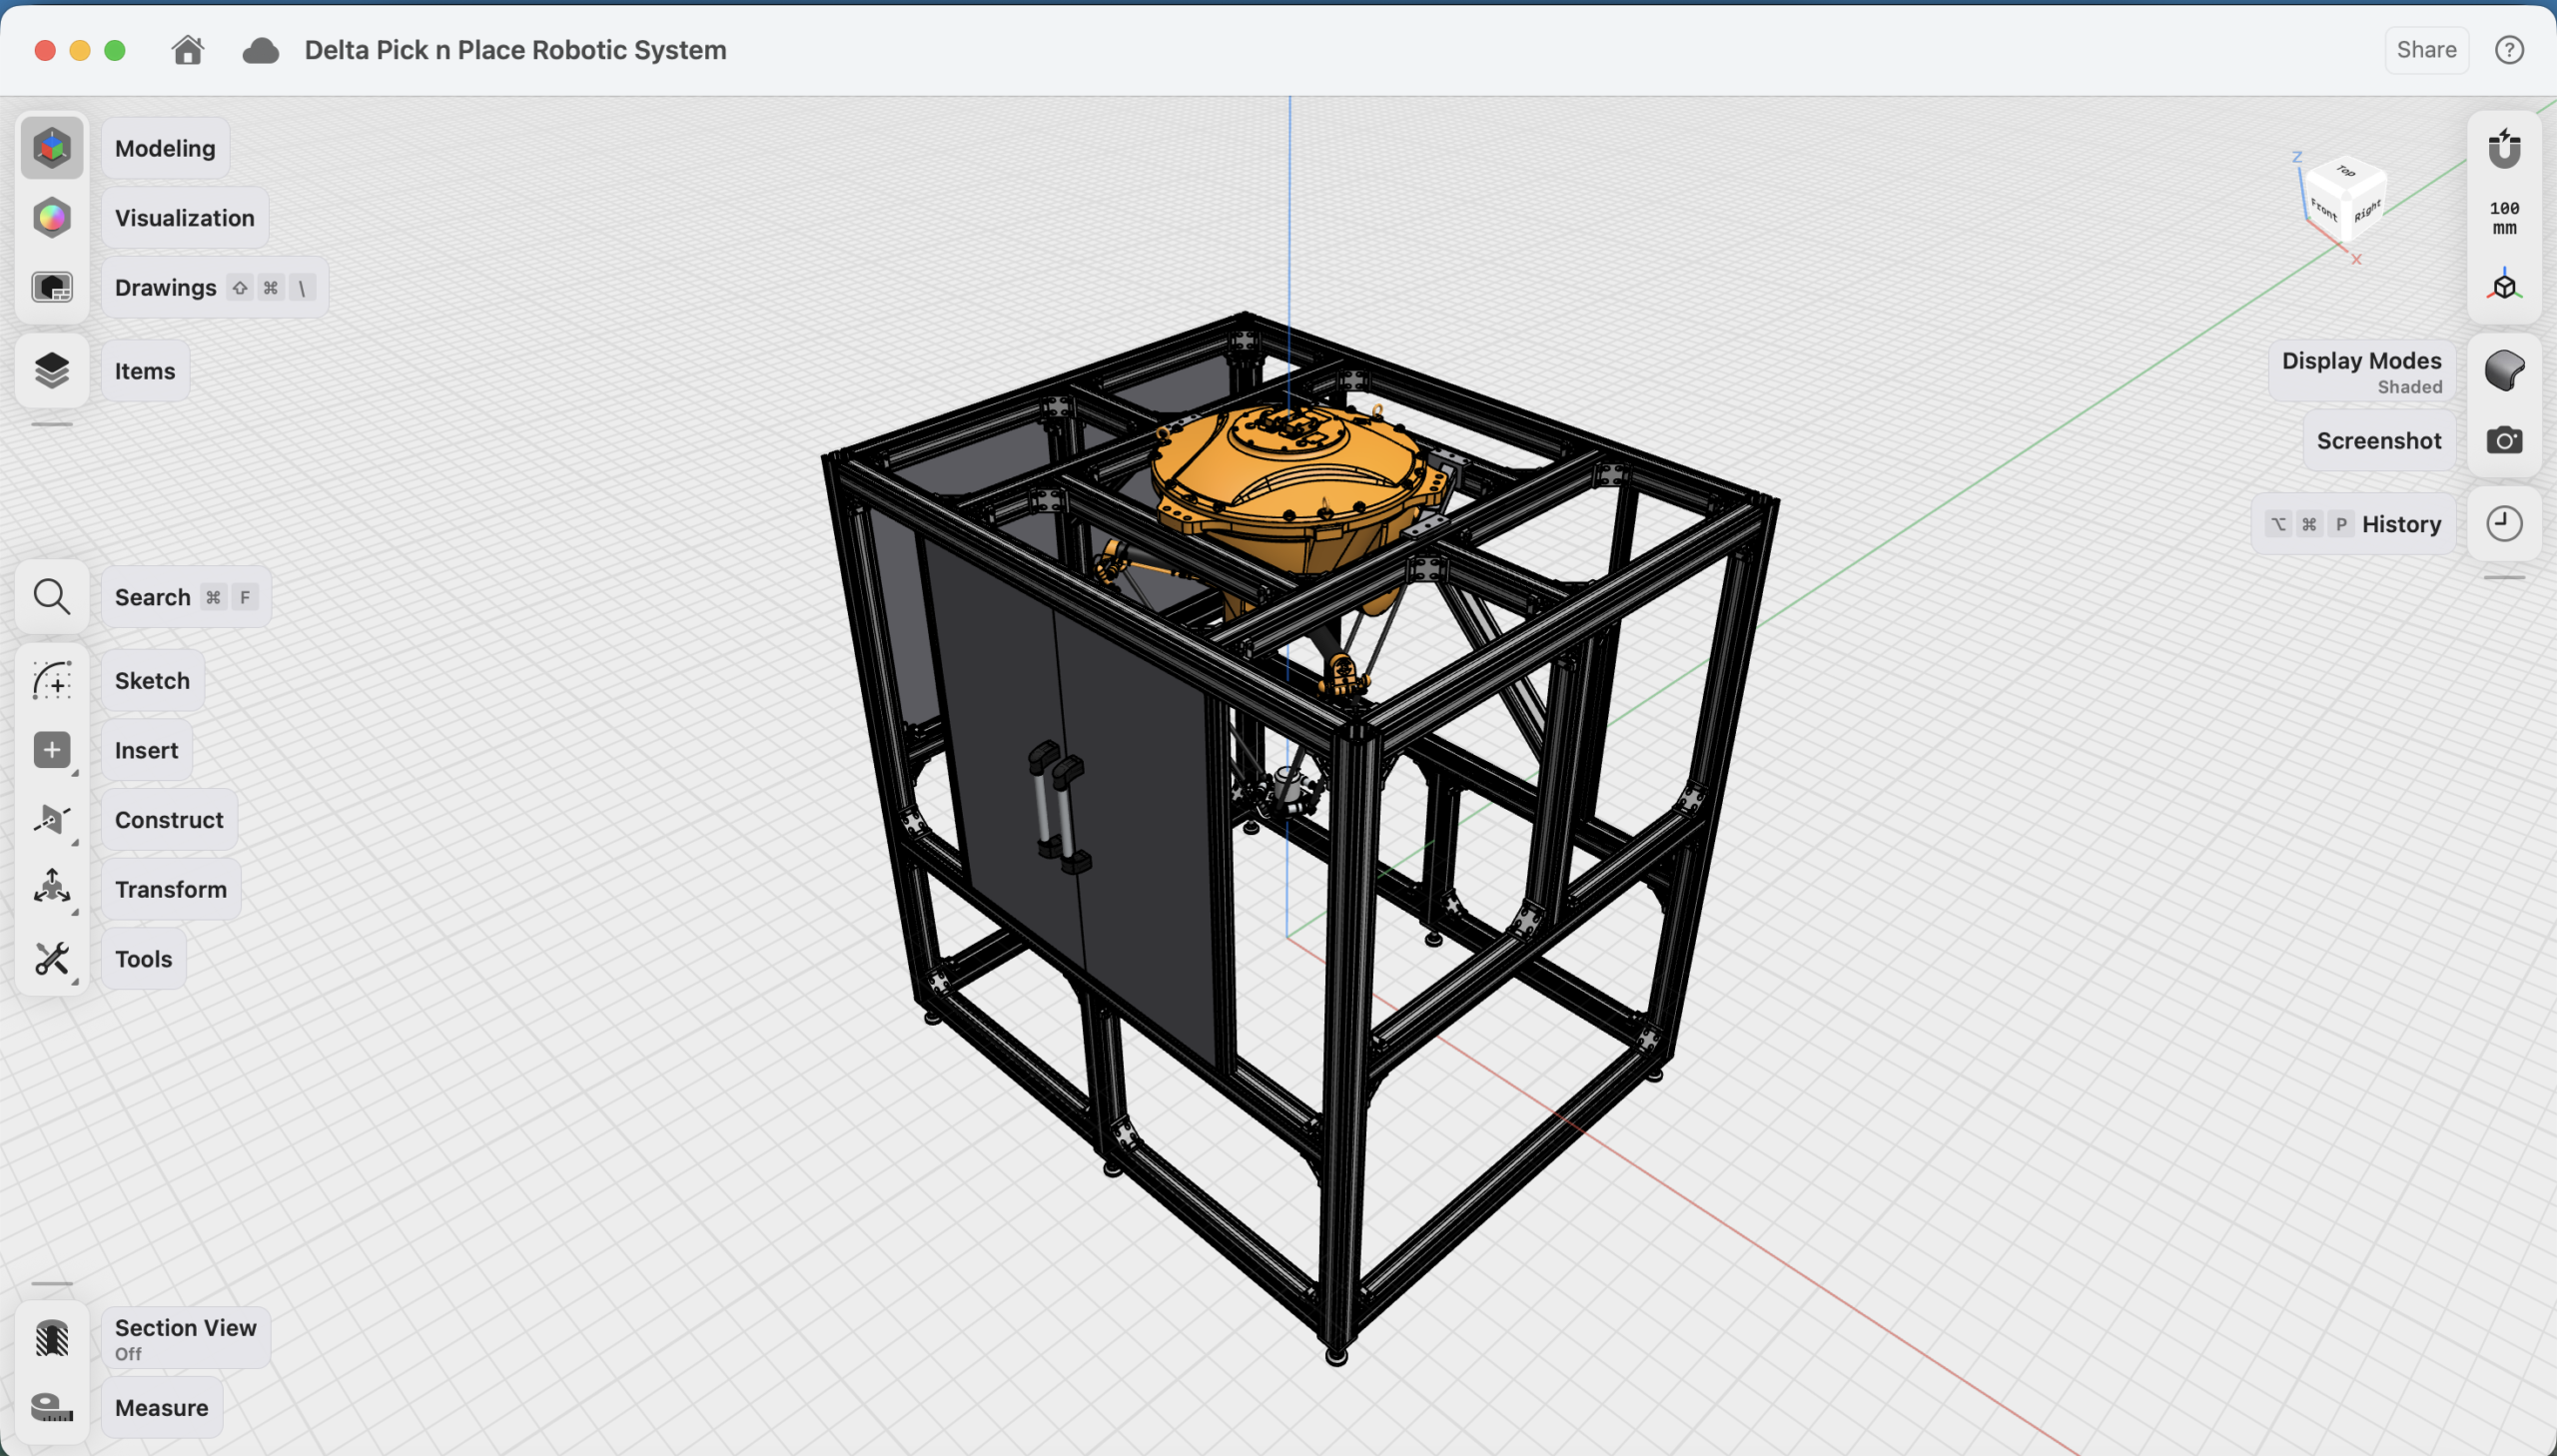
8. Delta robot dan frame mesin
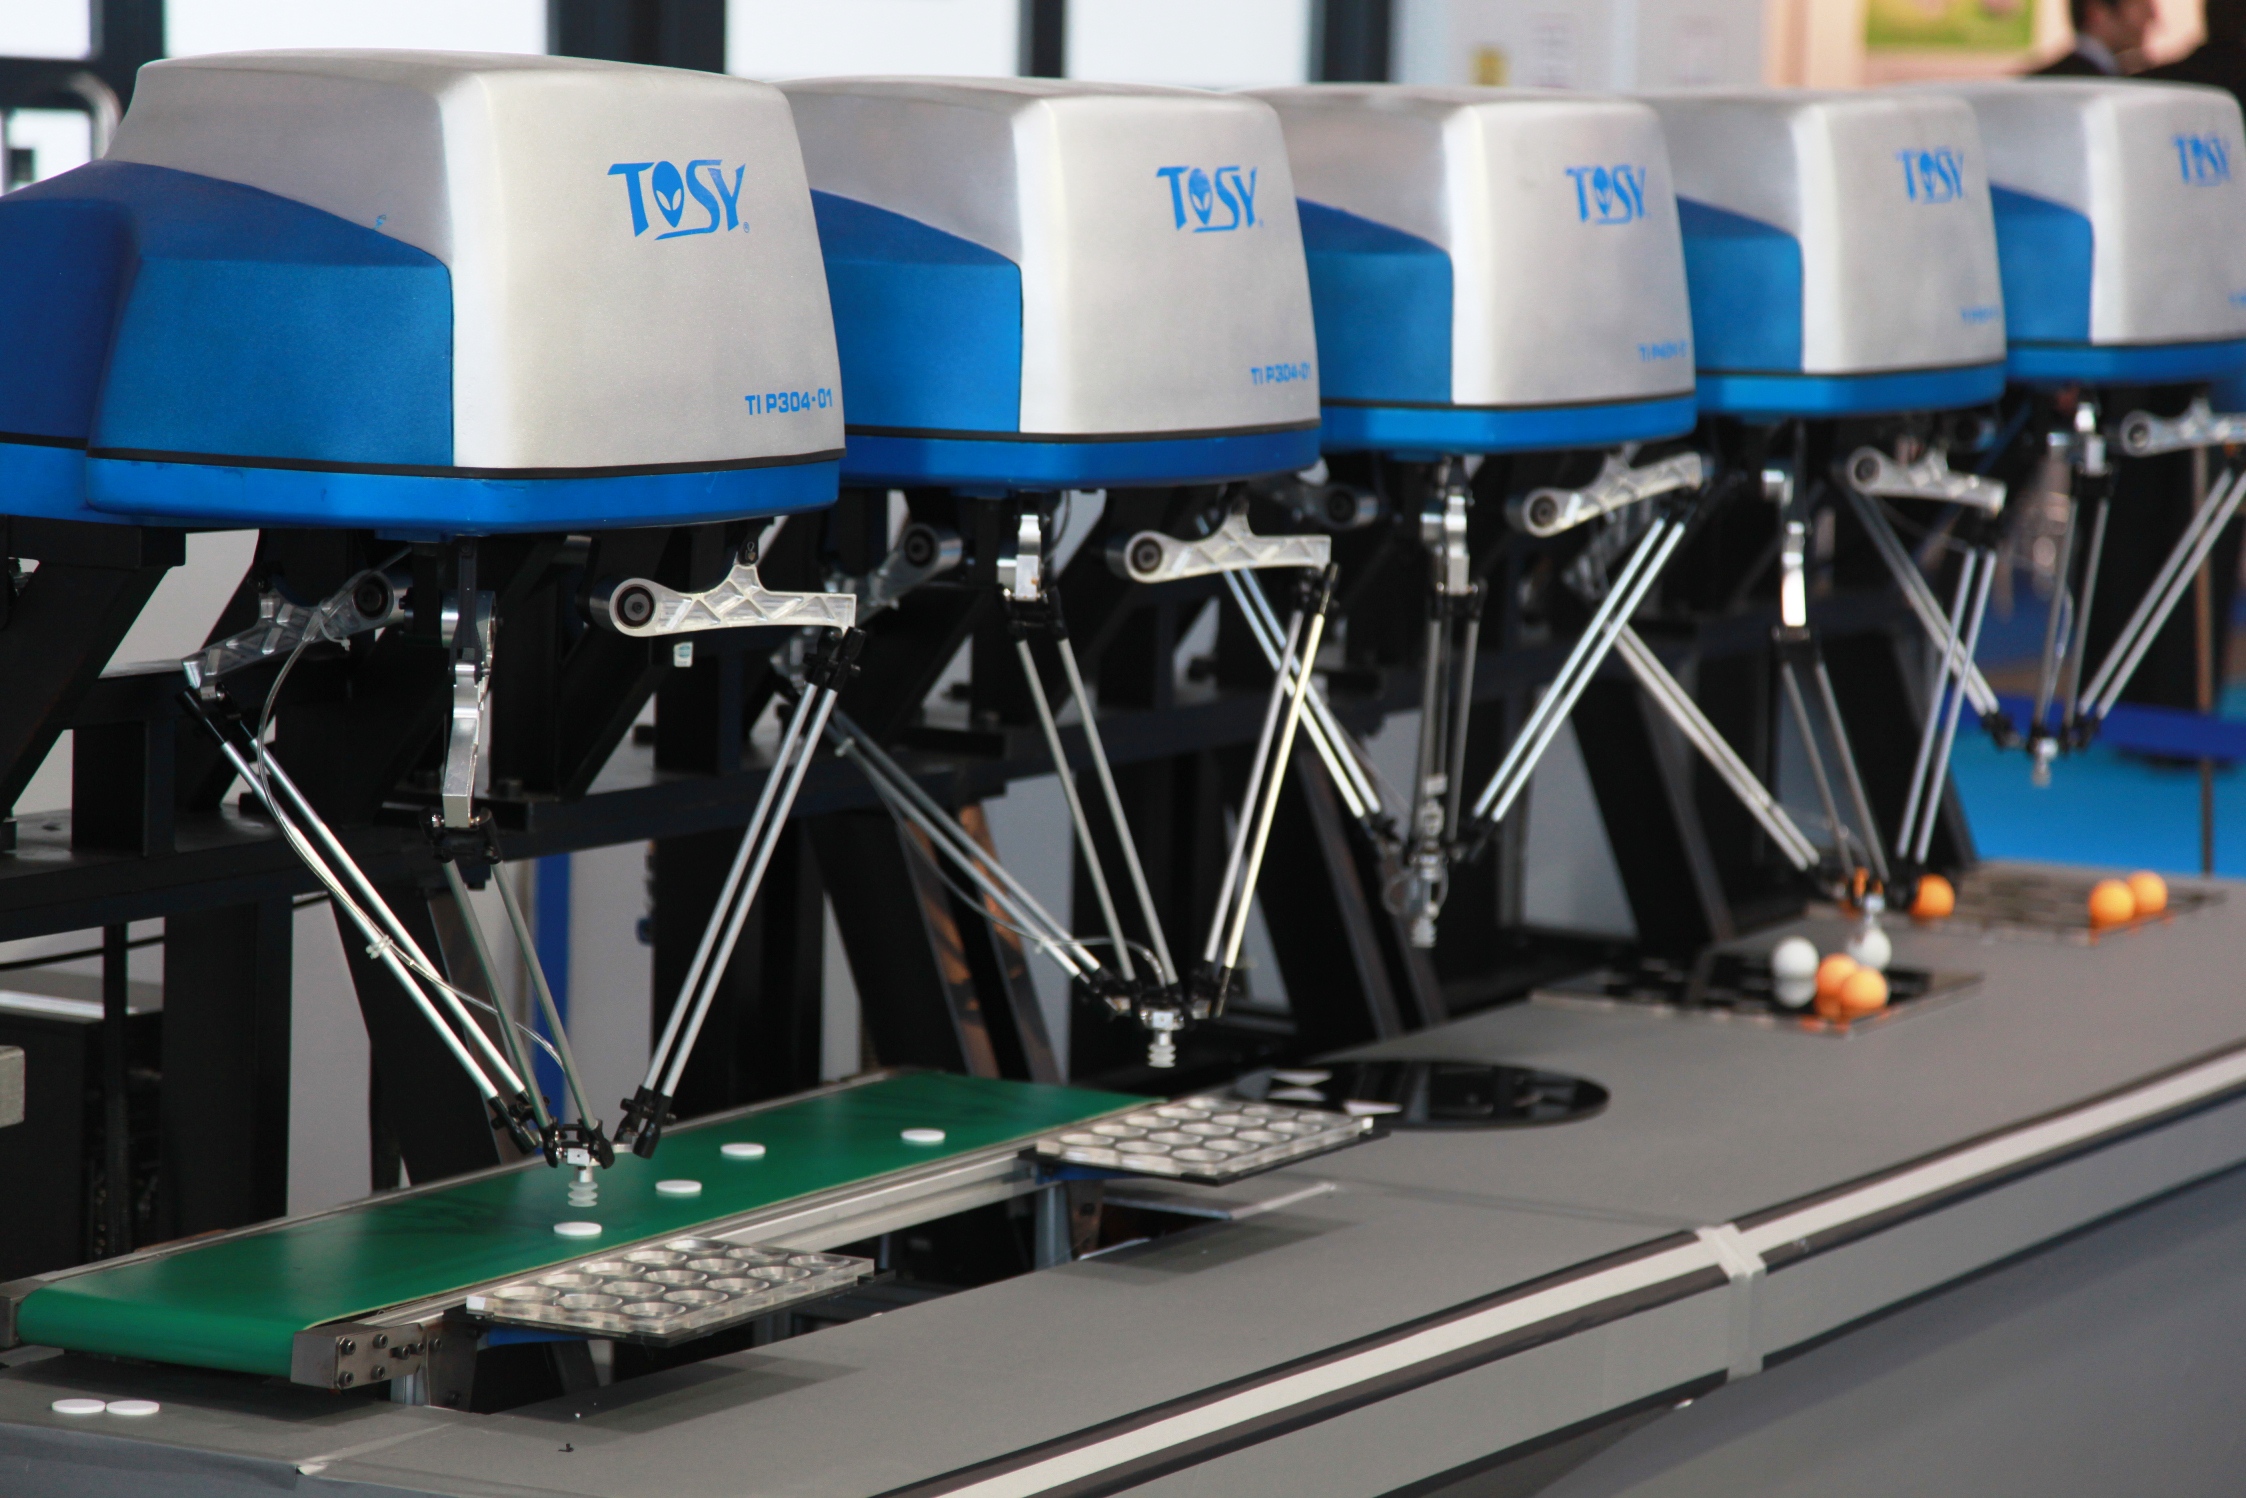
Mengapa delta robot dipilih
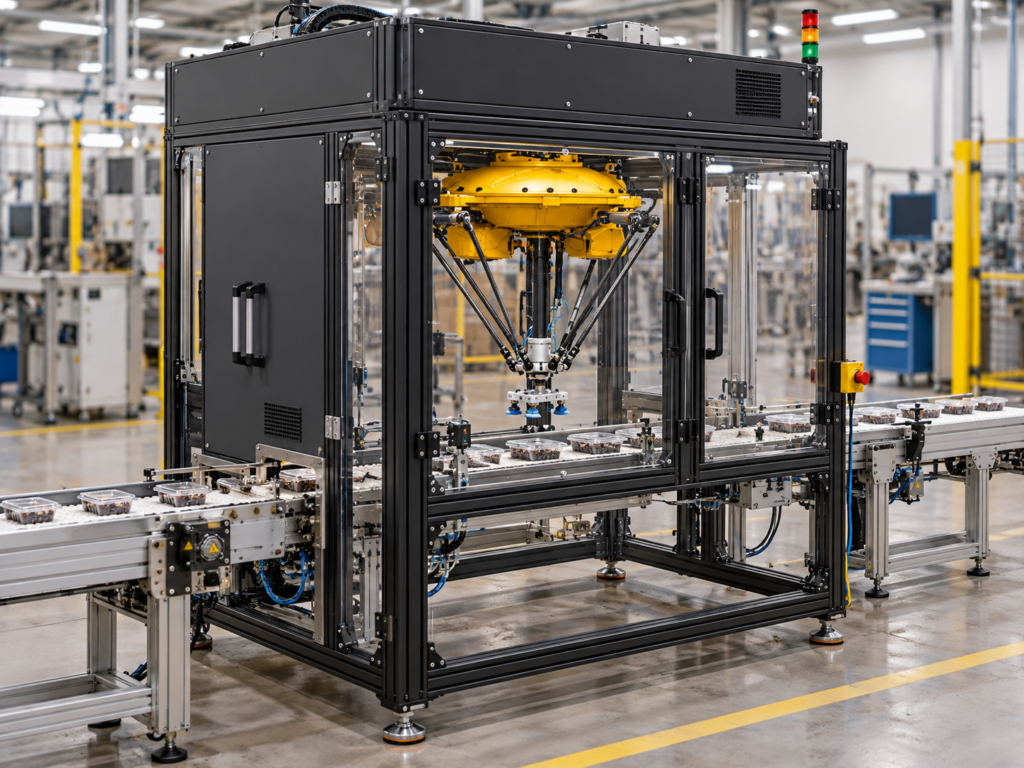
Untuk aplikasi pick and place yang memerlukan kelajuan tinggi, salah satu jenis robot yang biasa digunakan ialah parallel-link robot, atau lebih dikenali sebagai delta robot. Lengan delta robot ringan, jadi robot ini boleh bergerak pada acceleration yang sangat tinggi. Kekurangannya pula ialah payload yang biasanya lebih rendah berbanding jenis industrial robot arm yang lain. Oleh itu, delta robot sangat sesuai untuk produk ringan seperti biskut, coklat, snek dan barang kecil yang lain.
Frame mesin
Selepas robot dipilih, kita boleh mula mereka bentuk struktur mesin di sekelilingnya. Frame bukan sahaja perlu mampu menampung berat robot, tetapi juga perlu cukup rigid untuk menahan dynamic load dan vibration kerana delta robot bergerak dengan acceleration yang tinggi. Jika frame terlalu fleksibel, keseluruhan struktur akan bergetar, dan walaupun frame tersebut tidak rosak, vibration yang berlebihan boleh mengurangkan ketepatan pick robot. Oleh itu, struktur mesin seperti ini biasanya menggunakan aluminium extrusion bersaiz besar atau welded steel frame, bergantung kepada saiz dan keperluan mesin.
9. Gripper dan sistem pneumatik
Vacuum gripper
Robot belum boleh mengambil apa-apa tanpa end effector atau gripper, dan jenis gripper bergantung kepada produk. Untuk produk makanan yang ringan dan rapuh seperti biskut, vacuum gripper ialah salah satu pilihan yang biasa digunakan. Suction cup menyentuh permukaan biskut dan menghasilkan suction supaya biskut melekat pada gripper. Sistem ini ringan, pantas, mempunyai sedikit moving parts dan boleh mengendalikan produk tanpa memberikan tekanan mekanikal yang tinggi.
Sumber vacuum dan blow-off
Vacuum gripper memerlukan sumber vacuum, sama ada daripada vacuum blower atau vacuum generator, bergantung kepada reka bentuk. Dalam salah satu sistem yang pernah saya kendalikan, blower digunakan untuk menghasilkan suction, dan solenoid valve mengawal aliran udara ke gripper apabila robot mahu mengambil biskut.
Selepas vacuum dimatikan, produk tidak semestinya terlepas daripada suction cup dengan cukup cepat, dan bagi mesin berkelajuan tinggi, kelewatan yang kecil pun boleh menjejaskan cycle time. Oleh itu, sistem boleh menggunakan blow-off air, iaitu pulse pendek compressed air daripada kilang yang membantu menolak produk keluar daripada suction cup. Vacuum kekal ON semasa robot mengambil dan memindahkan biskut, kemudian dimatikan bersama pulse blow-off ketika biskut diletakkan.
| Langkah | Vacuum | Blow-off |
|---|---|---|
| Pick | ON | OFF |
| Move | ON | OFF |
| Place | OFF | Pulse pendek |
Solenoid valve
Solenoid valve bertindak seperti suis yang dikawal secara elektrik untuk menentukan bila udara dialirkan atau dihentikan, sama ada pada talian vacuum atau talian compressed air. Robot controller atau PLC menghantar signal kepada solenoid valve untuk mengaktifkan vacuum atau blow-off, dan proses ini berlaku pada setiap cycle robot.
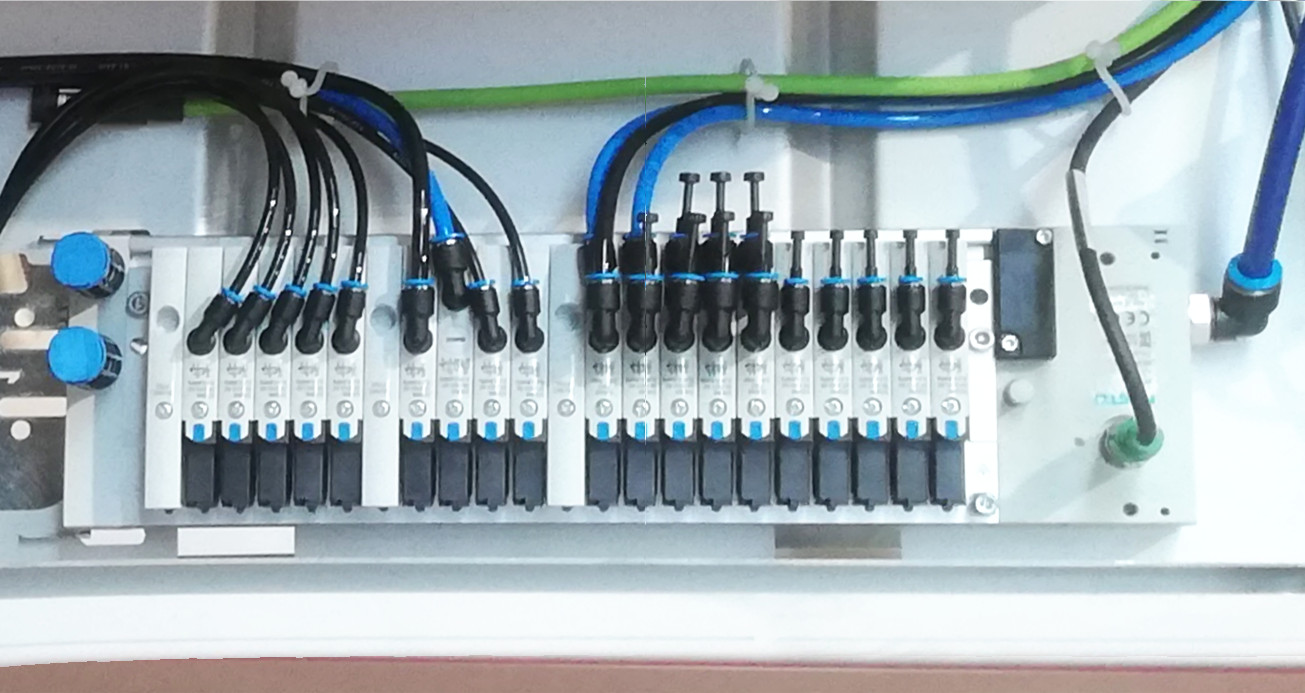
Air filter
Compressed air daripada kilang tidak semestinya sesuai untuk terus digunakan oleh komponen pneumatik kerana ia boleh mengandungi kelembapan, habuk atau bendasing daripada sistem paip. Oleh itu, udara biasanya melalui filter atau air preparation unit terlebih dahulu sebelum masuk ke mesin, supaya solenoid valve, pneumatic fittings dan komponen vacuum terlindung. Bagi mesin dalam industri makanan, kebersihan udara dan pemilihan komponen menjadi lebih penting kerana udara blow-off bersentuhan terus dengan produk.
10. Sistem kawalan
Setakat ini, sistem sudah mempunyai robot, conveyor, kamera, sensor, encoder, servo motor, gripper dan solenoid valve, dan semua komponen ini perlu berkomunikasi antara satu sama lain. Biasanya PLC, robot controller atau industrial controller digunakan sebagai pusat kawalan.
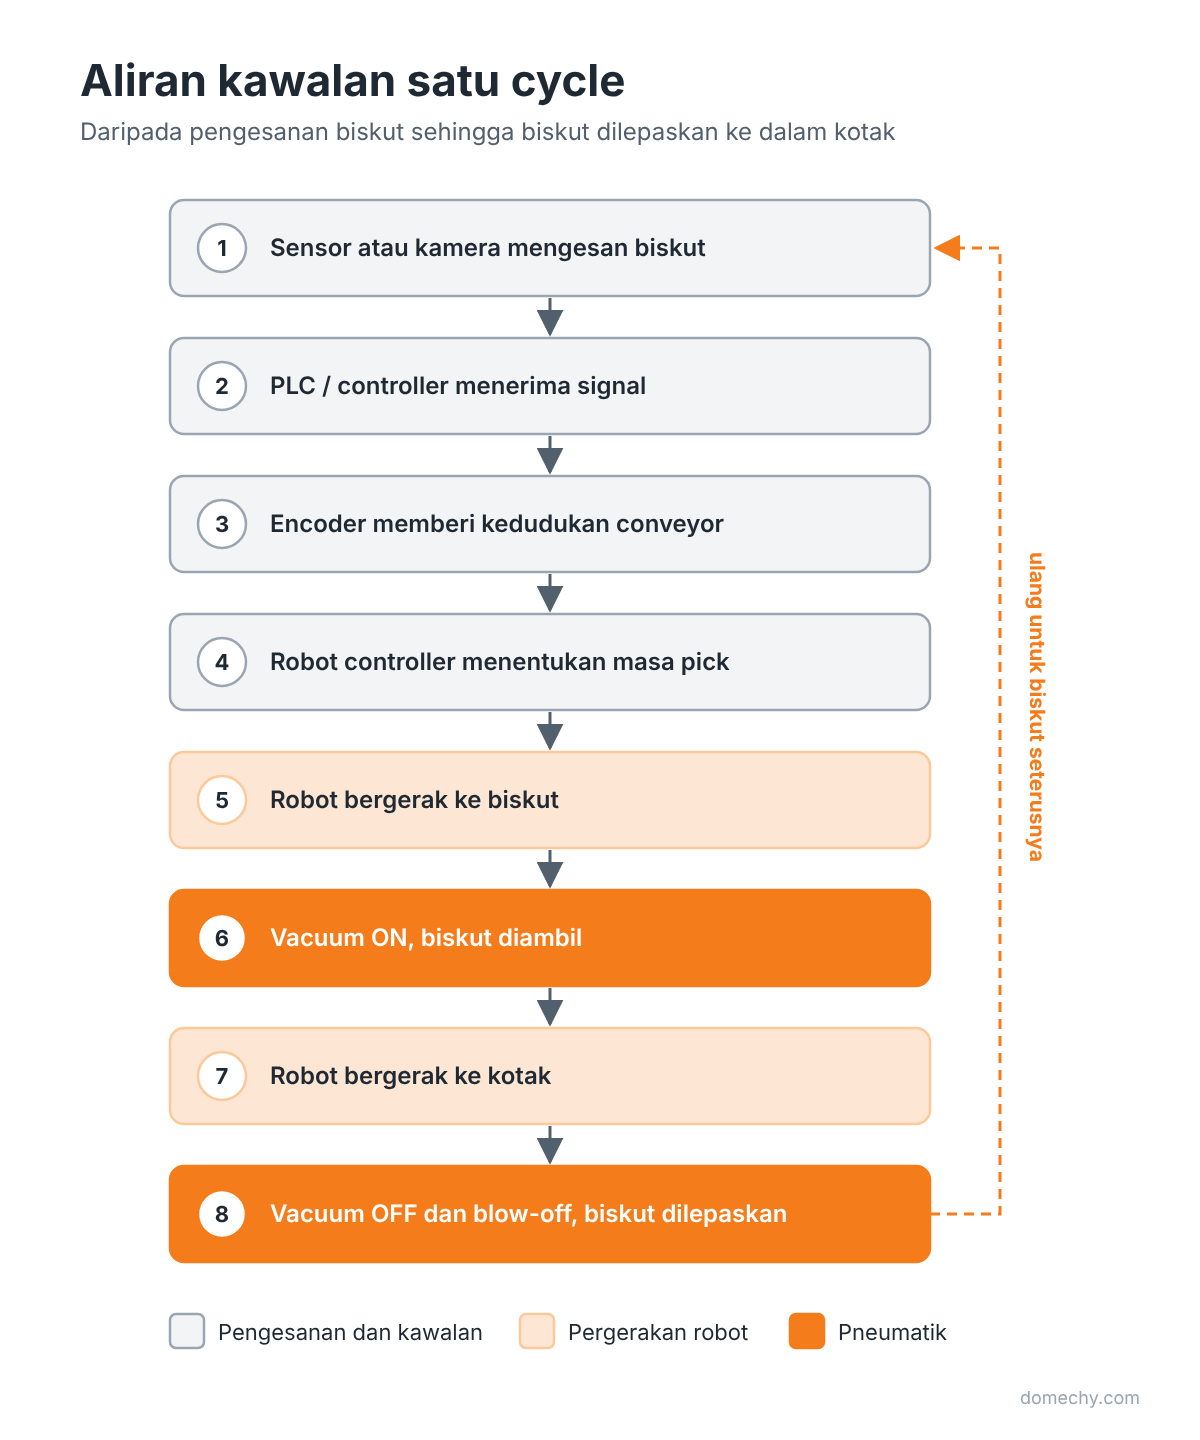
Satu cycle bermula apabila sensor atau kamera mengesan biskut dan controller menerima signal tersebut. Encoder memberi kedudukan conveyor supaya robot controller dapat menentukan bila pick perlu dilakukan. Robot kemudian bergerak ke biskut, vacuum diaktifkan untuk mengambil biskut, robot bergerak ke kotak, dan vacuum dimatikan bersama blow-off untuk melepaskan biskut ke dalam kotak. Bagi robot yang mampu melakukan 60 cycle seminit, keseluruhan urutan ini berlaku kira-kira sekali setiap saat bagi setiap robot.
11. Safety enclosure
Keselamatan juga sebahagian daripada mechanical design. Delta robot bergerak pada kelajuan dan acceleration yang sangat tinggi, jadi robot tidak sepatutnya dibiarkan terbuka seperti dalam model CAD awal. Mesin memerlukan safety enclosure yang mengelilingi kawasan kerja robot, dan enclosure ini biasanya terdiri daripada:
- aluminium frame
- panel polycarbonate lutsinar
- access door
- safety interlock
- emergency stop
Jika pintu dibuka ketika mesin sedang beroperasi, safety interlock akan menghentikan pergerakan robot. Jadi cover pada mesin industri bukan sekadar untuk kekemasan, tetapi sebahagian daripada sistem keselamatan mesin.
12. Ruang untuk komponen elektrik dan pneumatik
Mesin juga memerlukan ruang untuk komponen yang tidak kelihatan dari luar, antaranya power supply, I/O module, controller, relay, solenoid manifold, pneumatic tubing, electrical cable dan communication cable. Dalam konsep yang saya reka, saya menambah sebuah upper compartment di bahagian atas mesin untuk menempatkan sebahagian komponen elektrik dan pneumatik, supaya komponen tersebut tidak berada di dalam kawasan kerja robot. Cable routing juga perlu difikirkan dari awal supaya kabel tidak mengganggu pergerakan robot dan masih mudah dicapai semasa maintenance.
The project owner has not listed the materials, components or quantities used yet.
Project files
CAD files, drawings, code and other assets shared by the project owner.
The project owner has not shared downloadable files yet.
Project updates
0 updatesThe project owner has not shared any progress yet.
Use this space for general discussion about the whole project. To discuss a specific update, use the comments on that update.

Project discussion
Please log in to comment.