
Challenge Entry · September 2026
NextGen Cubli
Vote for this entry
Enter your email to vote. Your vote will be recorded immediately. Each email can vote once for this entry.
Entry Video
Watch on Social Media →About this entry
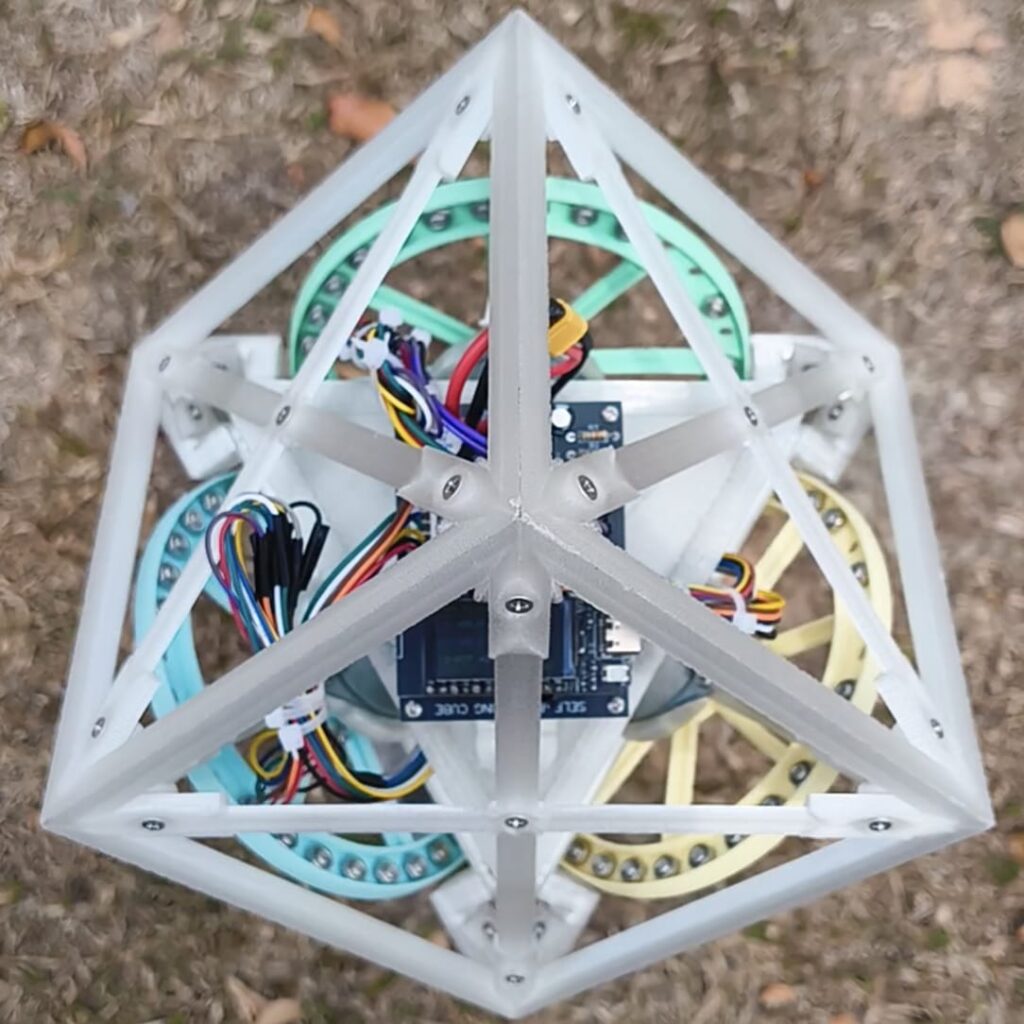
Cubli merupakan sebuah kiub robotik pengimbang kendiri (self-balancing robotic cube) yang diadaptasi daripada reka bentuk projek sumber terbuka. Secara asasnya, ia direka untuk menyeimbangkan badannya sendiri pada bucu atau sisinya dengan melawan tarikan graviti. Inovasi dan penambahbaikan yang ketara telah dilaksanakan keatas reka bentuk asalnya, terutamanya dari segi penaiktarafan perkakasan dan sistem kawalan untuk menjadikannya lebih cekap, kemas, dan responsif.
Dalam penghasilan projek ini, teknologi cetakan 3D memainkan peranan yang sangat kritikal. Keseluruhan struktur fizikal kiub, termasuk kerangka utama, pemegang komponen dan roda-roda reaksi telah dicetak khusus menggunakan bahan filamen PETG. Pemilihan material PETG amat penting kerana ia menawarkan struktur mekanikal yang ringan namun sangat kukuh. Kekukuhan ini diperlukan bagi memastikan kerangka mampu menahan daya inersia, getaran, serta putaran motor berkelajuan tinggi tanpa berdepan risiko retak atau patah.
Dari segi integrasi perkakasan, pengurusan komponen elektronik disusun dengan lebih kemas dan sistematik melalui penggunaan papan litar tersuai (custom PCB) yang menghubungkan kesemua modul utama. Pusat kawalan sistem ini dikuasakan oleh mikropengawal ESP32 TTGO berserta skrin bina dalam. Mikropengawal ini dihubungkan dengan sensor MPU6050 (accelerometer & gyroscope) bagi mengesan orientasi, sudut kecondongan, dan pergerakan kiub berdasarkan paksi X, Y, dan Z. Bagi memacu roda reaksi, motor arus terus tanpa berus (brushless DC motor) digunakan kerana kebolehannya berputar pada kelajuan tinggi dengan stabil. Keseluruhan sistem elektronik dan motor ini mendapat bekalan kuasa mudah alih yang padat daripada bateri LiPo. Selain memaparkan nilai sudut paksi secara masa nyata terus pada skrin, sistem ini juga menyokong sambungan terus ke telefon pintar bagi membolehkan proses kalibrasi sensor dilakukan dengan mudah dan tepat pada kedudukan bucu mahupun sisi kiub.
Bagi aspek perisian dan cara pengoperasiannya, kod asal telah diubah suai dan sistem kawalan kestabilan telah ditukar daripada kaedah tradisional PID (Proportional, Integral, Derivative) kepada logik kawalan kabur (Fuzzy Logic Controller). Data yang dibaca secara berterusan daripada sensor MPU6050 diproses oleh ESP32 untuk menentukan keadaan keseimbangan kiub pada setiap milisaat. Melalui algoritma Fuzzy Logic, sistem akan mengira dan menentukan tindak balas kawalan yang paling optimum berdasarkan sebarang perubahan sudut. Sistem kawalan ini kemudiannya memacu brushless DC motor untuk memutarkan roda reaksi, lantas menghasilkan daya pembetulan dinamik yang membolehkan Cubli mengekalkan kedudukan seimbangnya dengan sangat lancar.

Projek ini dicipta sebagai alat demonstrasi interaktif yang bertujuan untuk memvisualisasikan konsep fizik termaju, seperti momentum sudut dan inersia, serta prinsip kejuruteraan kawalan. Tujuan utamanya adalah untuk menarik minat masyarakat terhadap bidang STEM (Sains, Teknologi, Kejuruteraan, dan Matematik) dengan mempamerkan bagaimana gabungan sistem pengekodan moden, komponen elektronik komersial, dan struktur mekanikal berasaskan cetakan 3D mampu mengatasi tarikan graviti. Selain berfungsi sebagai alat pendidikan, ia juga dibangunkan sebagai platform eksperimen praktikal untuk mengkaji dan melakukan penambahbaikan berterusan dari segi algoritma sistem kawalan, integrasi mikropengawal, dan kepekaan sensor. Kejayaan menstabilkan sistem kompleks ini membuktikan bahawa teknologi dan metodologi kawalan yang diuji di sini berpotensi untuk diadaptasi dan diimplementasikan kedalam aplikasi berskala lebih besar yang menuntut tahap kestabilan dinamik yang tinggi, seperti sistem imbangan dron udara, robot berkaki, pergerakan satelit mikro, dan teknologi penstabilan kamera.