Progress
done tambah senarai komponen yang digunakan dalam projek ni. boleh tengok di tab bahan & komponen.
The useful details collected from this project without turning every update into a formal report.
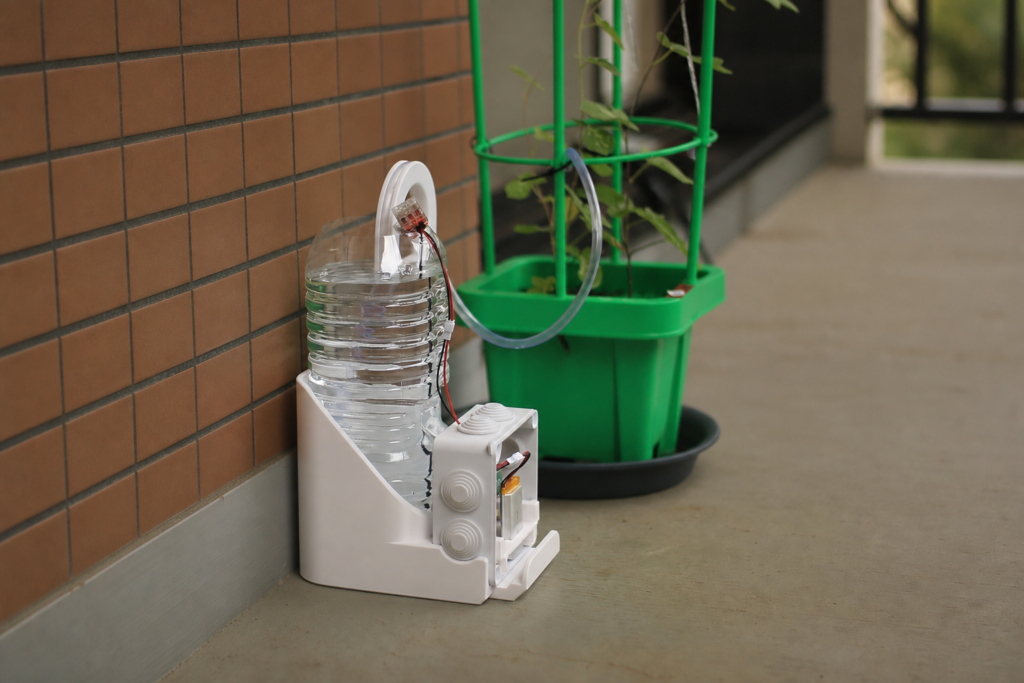
Sistem siraman automatik menggunakan Raspberry Pi Pico, pam air mini dan komponen cetakan 3D untuk menyiram pokok selama kami tiada di rumah.
Projek ini bermula sebelum kami pergi bercuti ke Hokkaido sempena cuti Obon 2025.
Pada masa itu, kami mempunyai satu masalah. Pokok bunga seri pagi yang anak kami bawa pulang dari tadika perlu disiram setiap hari. Sepanjang kami bercuti, tiada sesiapa berada di rumah untuk membantu menyiramnya.
Jadi, saya cuma ada satu penyelesaian: membina sebuah sistem yang boleh menyiram pokok tersebut secara automatik.
Matlamatnya adalah untuk menghasilkan sistem ringkas yang boleh beroperasi sendiri selama beberapa hari menggunakan bekalan air dan kuasa bateri. Sistem perlu menghidupkan pam mengikut tempoh masa yang ditetapkan, menyalurkan air ke pasu dan kemudian mematikan pam tanpa memerlukan kawalan manusia.
Secara asasnya, sistem siram pokok automatik ini merupakan gabungan tiga perkara:
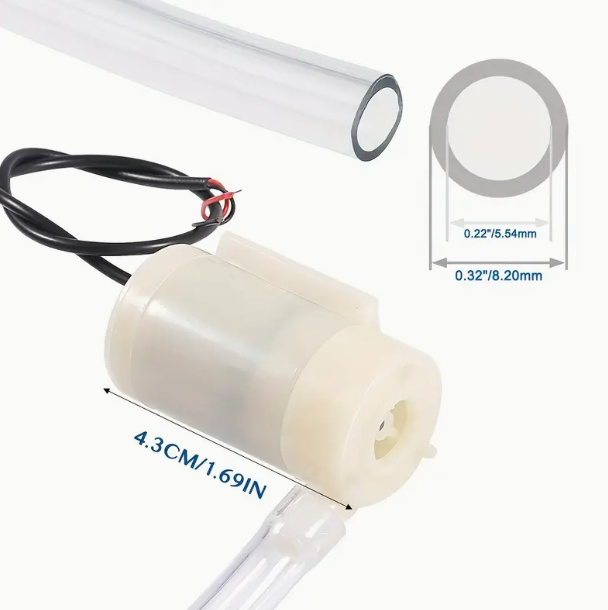
Pam air mini digunakan untuk menyedut air daripada tangki dan menyalurkannya melalui tiub ke dalam pasu.
Pam tersebut disambungkan kepada litar yang mempunyai mikropengawal dan pemandu motor. Mikropengawal berfungsi sebagai otak sistem yang mengira masa, manakala pemandu motor membekalkan kawalan elektrik yang diperlukan untuk menggerakkan pam.
Apabila tempoh yang ditetapkan tiba, mikropengawal menghantar isyarat kepada pemandu motor untuk menghidupkan pam. Air kemudian disedut daripada tangki dan disalurkan melalui tiub untuk menyiram pokok.
Bagi projek ini, saya menggunakan papan Robo Pico daripada Cytron Technologies bersama Raspberry Pi Pico. Papan Robo Pico telah menggabungkan sambungan untuk mikropengawal, pemandu motor dan terminal penyambung dalam satu papan.
Disebabkan itu, sambungan menjadi lebih kemas. Saya hanya perlu menyambungkan dua wayar daripada pam air mini kepada terminal Robo Pico tanpa membina litar pemandu motor yang berasingan.
Program ditetapkan supaya pam beroperasi selama 10 saat pada setiap selang 12 jam.
Komponen yang digunakan dalam projek ini ialah:
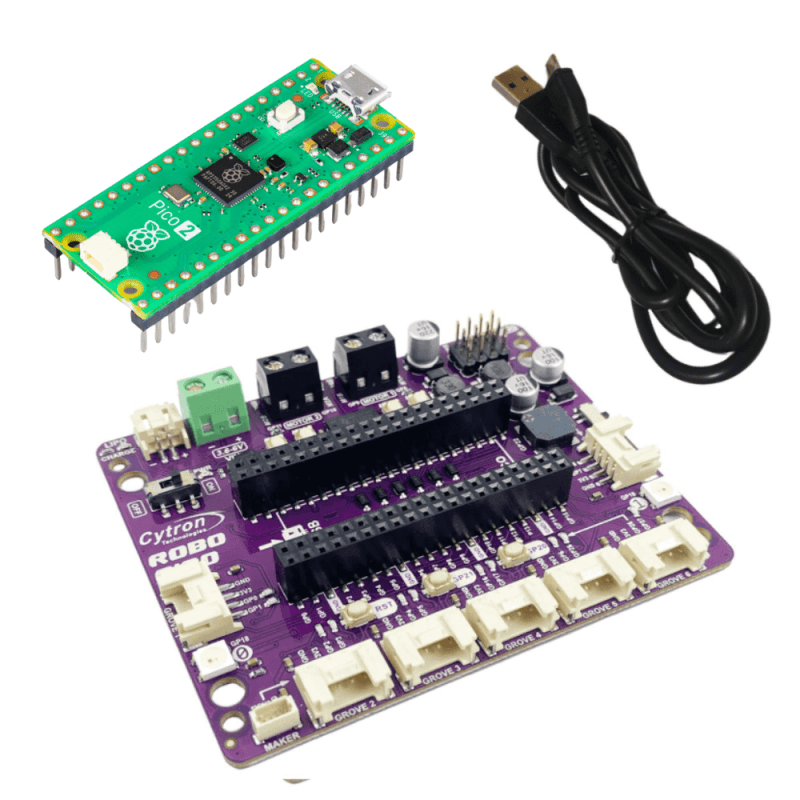
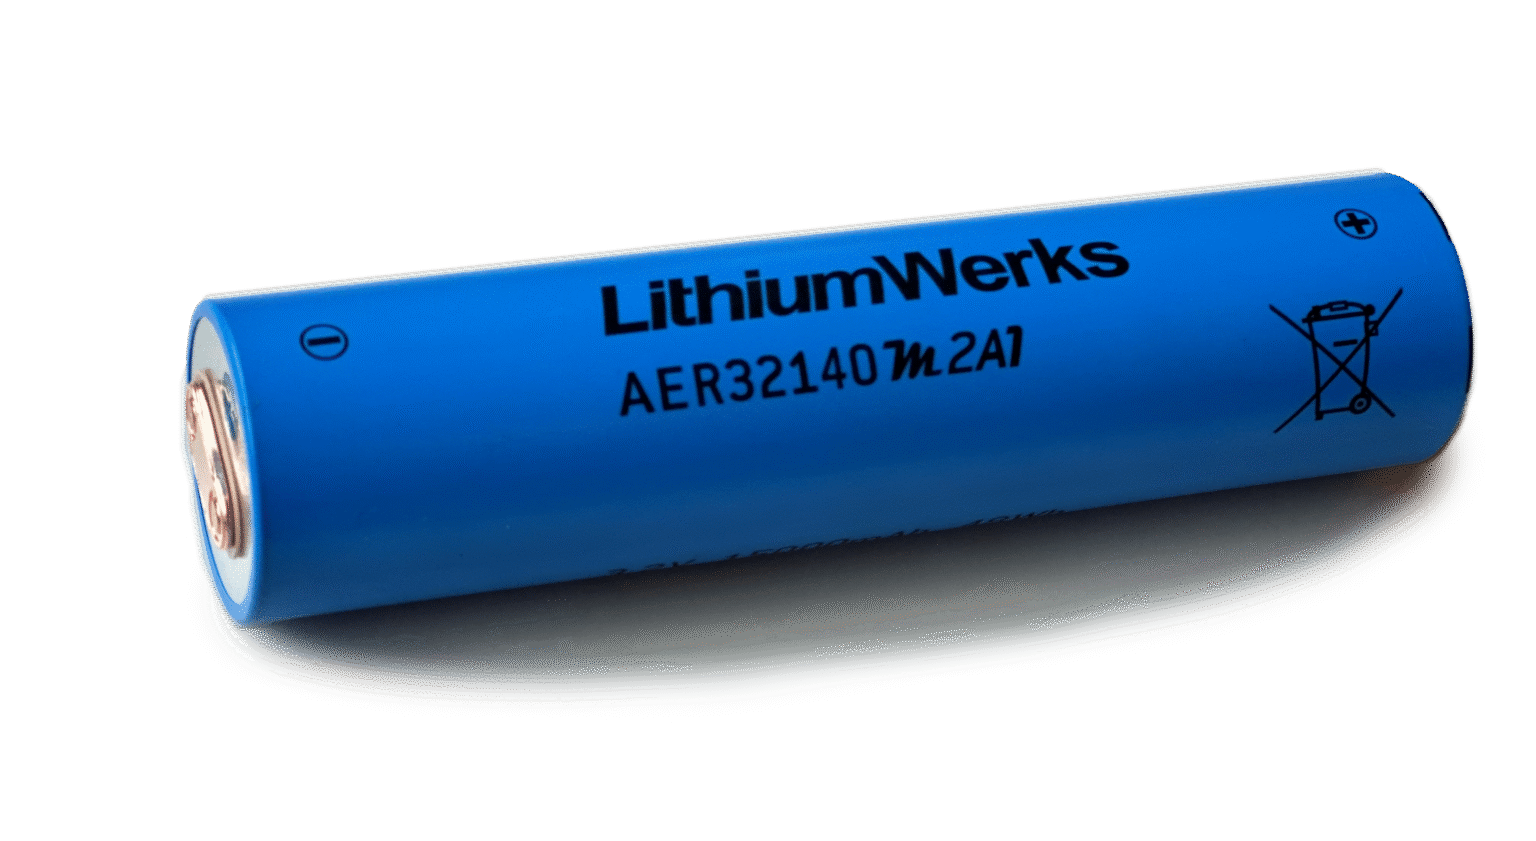
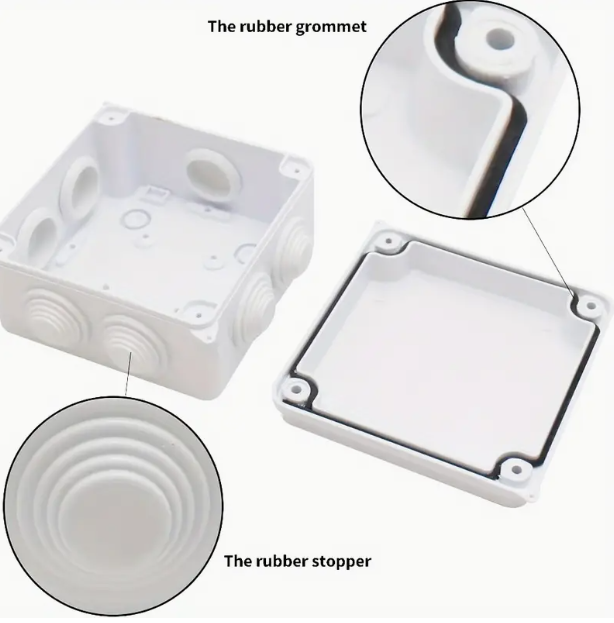
Pada mulanya, saya menggunakan bateri LiPo berkapasiti 2000 mAh. Walau bagaimanapun, bateri tersebut tidak mampu memastikan sistem beroperasi selama lima hari.
Saya kemudiannya menggantikan bateri itu dengan bateri litium-ion yang diambil daripada sebuah lampu solar. Kapasitinya masih tidak terlalu besar, tetapi prestasinya lebih baik berbanding bateri asal.
Penggunaan bateri membolehkan sistem diletakkan berhampiran pokok tanpa memerlukan kabel kuasa daripada soket rumah. Namun begitu, kapasiti bateri menjadi salah satu batasan utama projek ini.
Selain sistem elektronik, saya mereka bentuk beberapa bahagian mekanikal yang boleh dicetak menggunakan pencetak 3D.
Tiga bahagian utama yang direka ialah:
Tapak utama digunakan untuk memegang botol air dan kotak kalis air dalam kedudukan yang stabil.
Botol mineral dua liter bertindak sebagai tangki air, manakala kotak kalis air menempatkan Raspberry Pi Pico, papan Robo Pico, bateri dan sambungan elektrik.
Kedua-dua komponen ini perlu dipegang dengan kukuh supaya sistem tidak mudah terbalik apabila pam beroperasi atau apabila air di dalam botol semakin berkurangan.
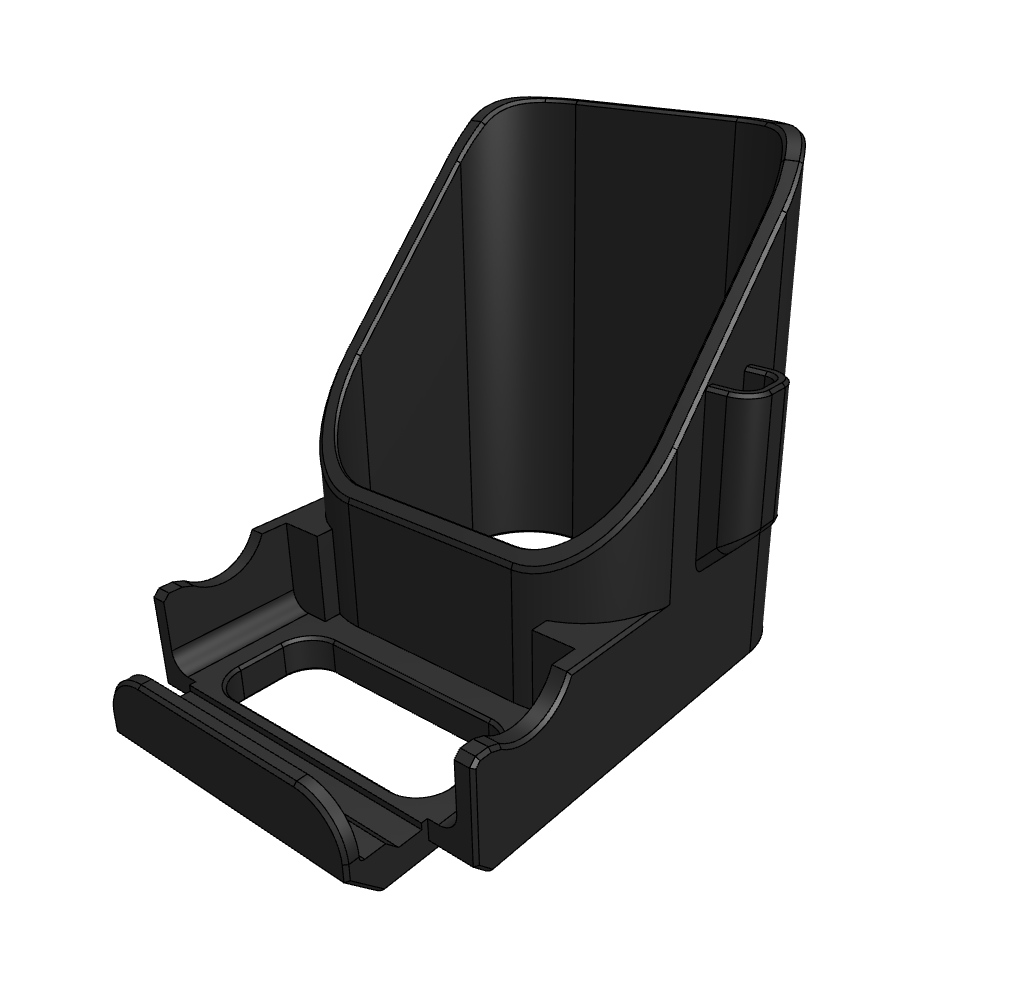
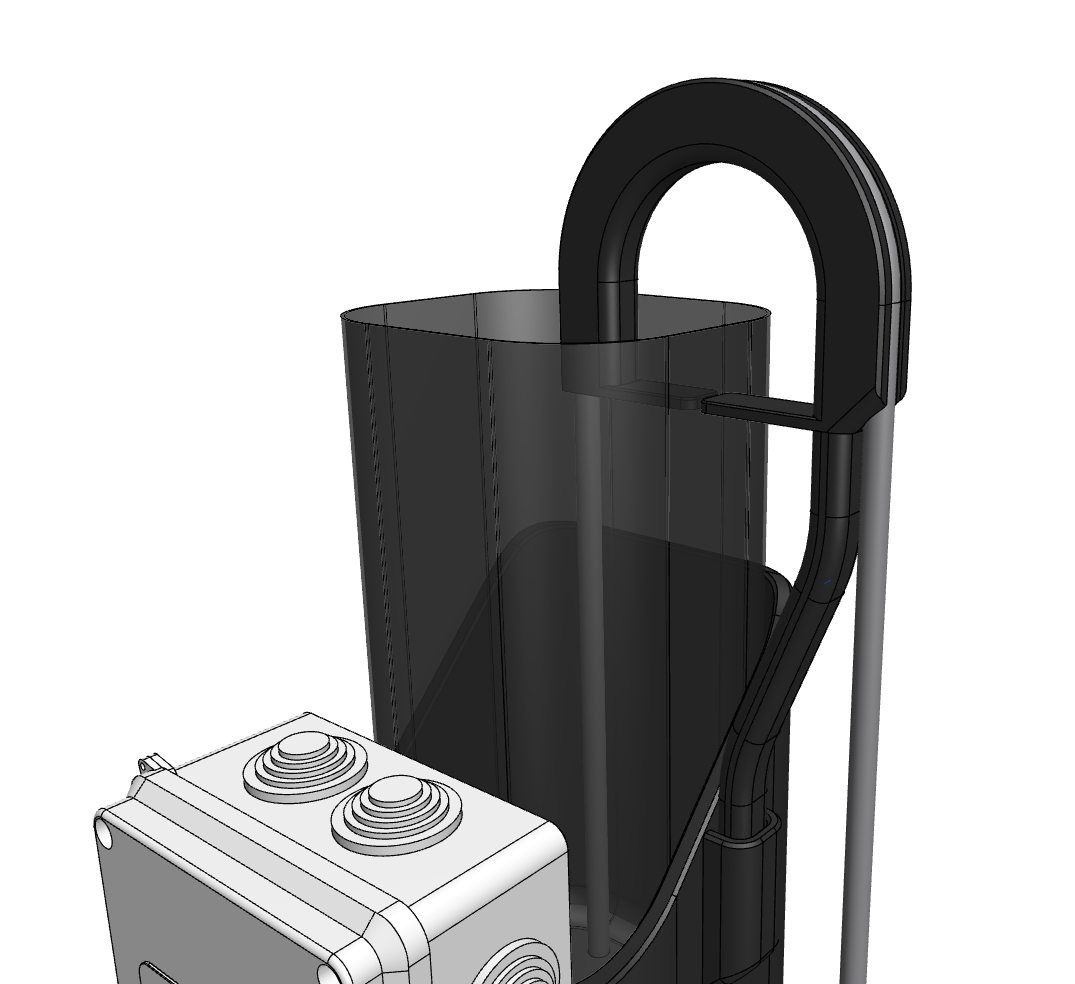
Lengkung Separuh Bulatan
Satu lengkung separuh bulatan direka pada bahagian sisi tapak untuk membimbing tiub air.
Tujuannya adalah untuk mengelakkan tiub daripada membengkok secara terlalu tajam. Bengkokan yang tajam boleh menyekat aliran air atau menyebabkan tiub terlipat.
Pemegang Papan
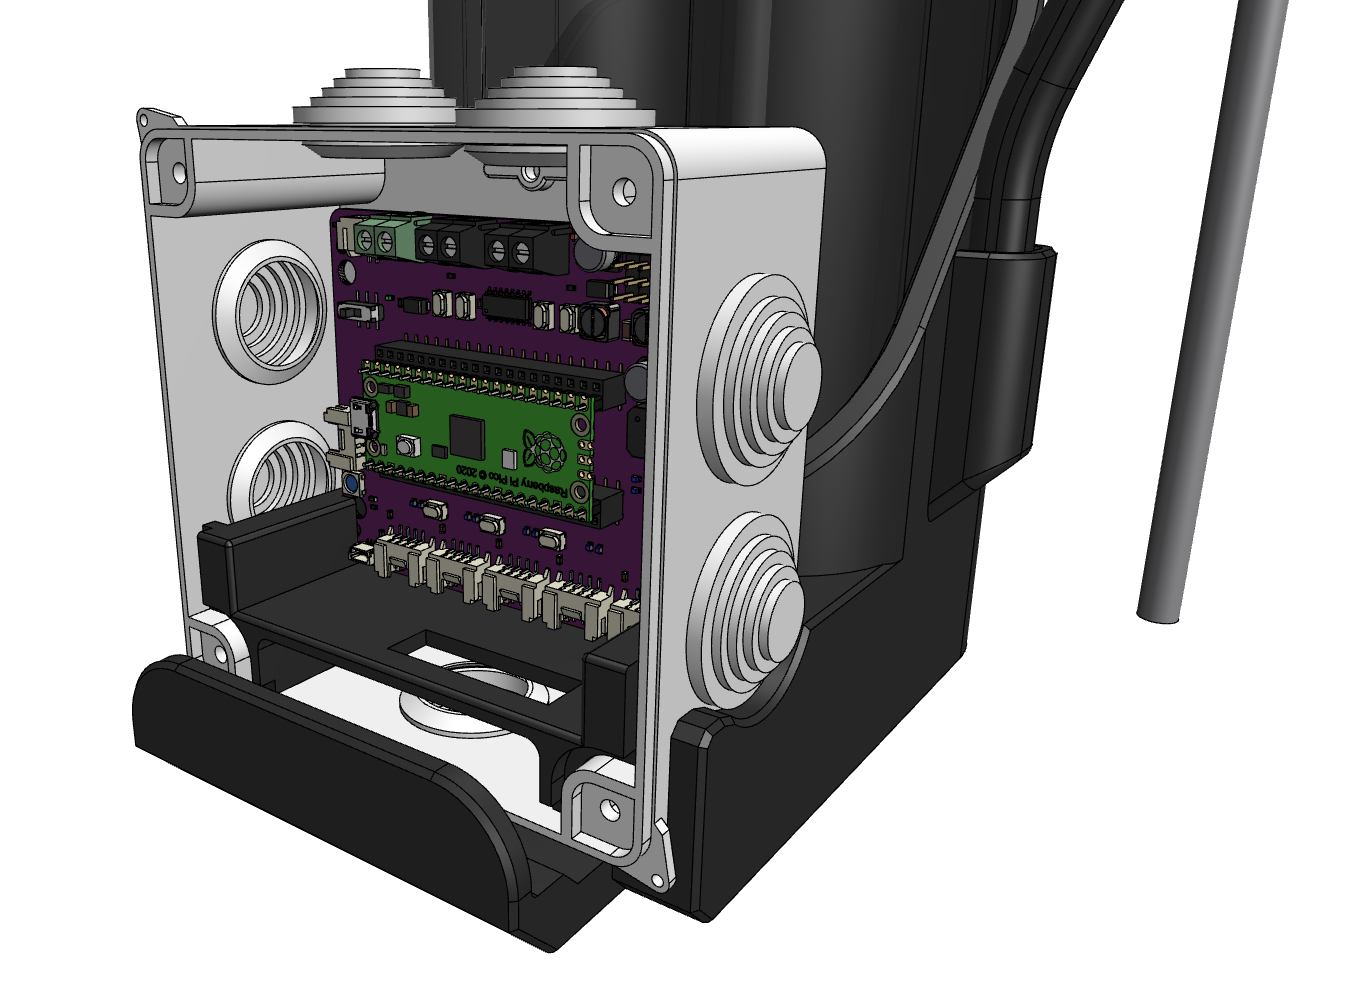
Saya turut mereka bentuk pemegang khas untuk papan Robo Pico.
Pemegang ini membolehkan papan elektronik dimasukkan dan dipasang dengan lebih kemas di dalam kotak kalis air. Ia juga mengelakkan papan daripada bergerak bebas atau bersentuhan secara terus dengan bahagian lain di dalam kotak.
Sistem dikawal menggunakan satu program Python ringkas pada Raspberry Pi Pico.
Apabila sistem dihidupkan, program menunggu selama 10 saat sebelum memulakan operasi. Selepas itu, pam dihidupkan selama 10 saat dan kemudian dimatikan.
Program seterusnya menunggu selama 43,200 saat, bersamaan 12 jam, sebelum mengulangi proses yang sama.
Dengan logik ini, pokok akan disiram dua kali sehari tanpa memerlukan sambungan internet, sensor tambahan atau kawalan manual.
Kod yang digunakan:
import board
import time
import digitalio

# Pump motor connected to GP10 (black), GP11 (red)
motorA1 = digitalio.DigitalInOut(board.GP10)
motorA2 = digitalio.DigitalInOut(board.GP11)
motorA1.direction = digitalio.Direction.OUTPUT
motorA2.direction = digitalio.Direction.OUTPUT

def pump_on():
    motorA1.value = False
    motorA2.value = True

def pump_off():
    motorA1.value = False
    motorA2.value = False

# Wait 10 seconds after Raspberry Pi starts
print("Waiting 10 seconds before starting...")
time.sleep(10)

while True:
    print("Pump ON for 10 seconds")
    pump_on()
    time.sleep(10)
    pump_off()
    print("Pump OFF")
time.sleep(43200)Sistem yang dibina berjaya berfungsi sepanjang kami tiada di rumah.
Pam dihidupkan secara automatik mengikut jadual yang telah ditetapkan dan menyalurkan air daripada botol ke dalam pasu. Alhamdulillah, pokok bunga anak saya masih hidup apabila kami pulang daripada percutian.
Walaupun sistem ini berjaya mencapai matlamat utamanya, ujian sebenar tersebut turut mendedahkan beberapa masalah yang boleh diperbaiki pada versi seterusnya.
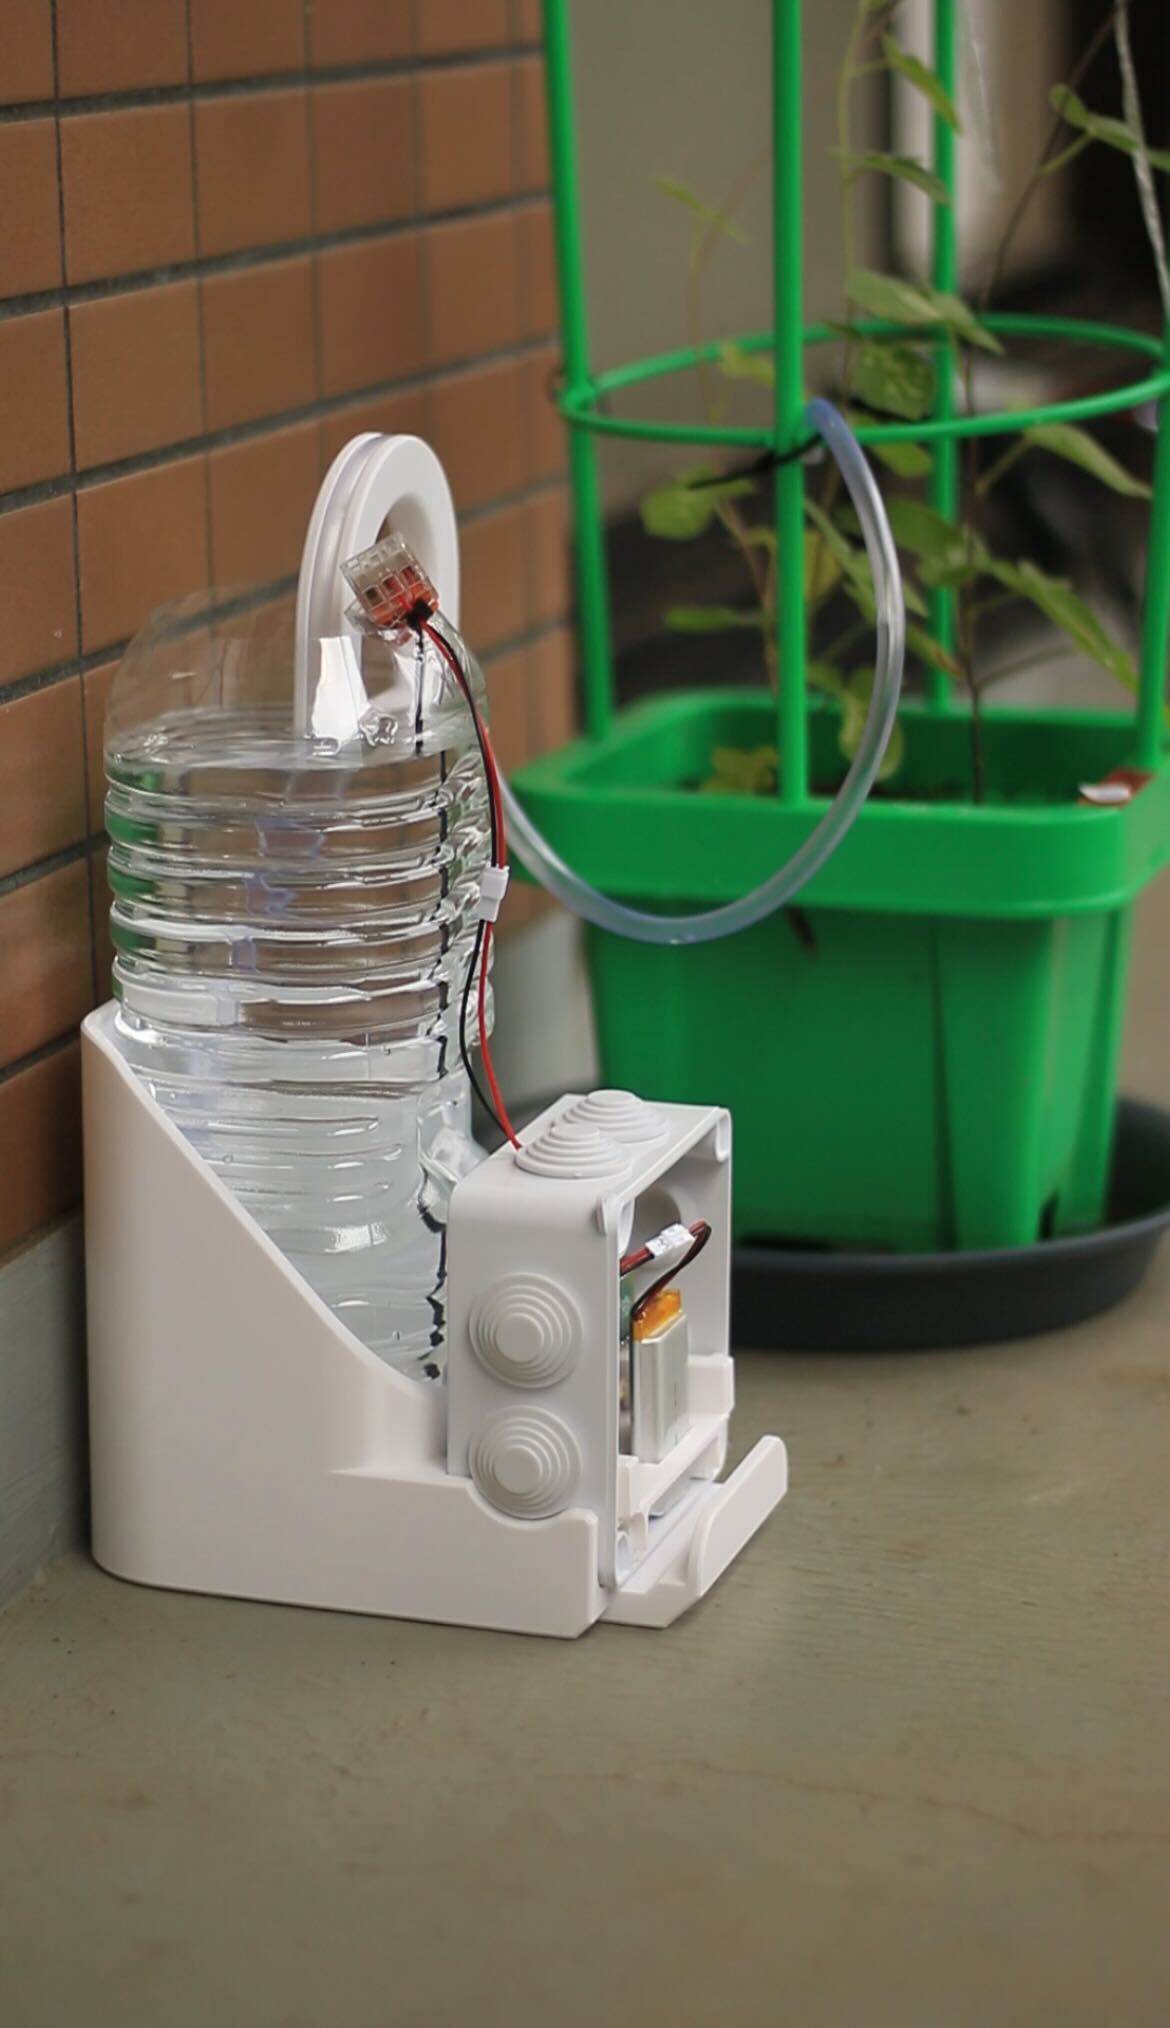
Walaupun bateri litium-ion memberikan prestasi lebih baik berbanding bateri LiPo 2000 mAh, kapasitinya masih hampir tidak mencukupi untuk memastikan sistem beroperasi selama lima hari berturut-turut.
Penyelesaian yang lebih baik adalah menggunakan bateri dengan kapasiti lebih tinggi atau menyambungkan sistem terus kepada bekalan elektrik daripada soket rumah.
Saya terlupa mengambil kira kesan sifon semasa mereka bentuk laluan tiub.
Hujung tiub berada lebih rendah daripada paras air di dalam tangki. Apabila pam mula mengalirkan air, kesan sifon menyebabkan air terus keluar walaupun pam sudah dimatikan.
Sebagai penyelesaian segera, saya mengikat hujung tiub supaya kedudukannya lebih tinggi daripada paras air. Penyelesaian ini berjaya menghentikan aliran berterusan, tetapi pada masa yang sama menafikan fungsi lengkung separuh bulatan yang telah direka.
Untuk versi seterusnya, kedudukan tangki dan laluan tiub perlu direka semula. Injap sehala atau mekanisme pemutus sifon juga boleh ditambah.
Robo Pico yang digunakan datang bersama beberapa aksesori tambahan, termasuk sensor kelembapan tanah.
Sensor tersebut boleh digunakan untuk mengukur keadaan tanah dan menghidupkan pam hanya apabila tanah menjadi terlalu kering. Ambang kelembapan boleh ditetapkan melalui program mengikut keperluan tanaman.
Bagi satu pokok kecil, sistem sebegini mungkin agak berlebihan. Namun, ia boleh menjadikan sistem lebih pintar dan mengelakkan masalah penyiraman berlebihan pada versi akan datang.
Materials and components listed by the project owner.
| Material / component | Brand / model | Purpose | Quantity |
|---|---|---|---|
| Mikropengawal | Raspberry Pi Pico | Menjalankan program dan menentukan masa untuk menghidupkan atau mematikan pam | 1 unit |
| Papan kawalan motor | Cytron Robo Pico | Menempatkan Raspberry Pi Pico dan mengawal pam melalui pemandu motor terbina dalam | 1 unit |
| Pam air mini | generik | Menyedut air daripada tangki dan menghantarnya ke pasu | 1 unit |
| Tiub air fleksibel | Model tidak dinyatakan | Menyalurkan air daripada pam ke pokok | 1 unit |
| Bateri litium-ion | Diambil daripada lampu solar | Membekalkan kuasa kepada sistem sepanjang tempoh operasi | 1 unit |
| Botol air mineral | Botol 2 liter | Digunakan sebagai tangki simpanan air | 1 botol |
| Kotak kalis air | ZYPOLA IP65 | Menempatkan dan melindungi papan kawalan, bateri dan sambungan elektrik | 1 unit |
| Wayar penyambung | Generik | Menghubungkan pam, papan Robo Pico dan sumber kuasa | Mengikut keperluan |
| Penyambung elektrik | Generik | Membolehkan komponen disambung dan dicabut dengan lebih kemas | Mengikut keperluan |
| Tapak cetakan 3D | Rekaan sendiri | Memegang botol air dan kotak kalis air dalam kedudukan stabil | 1 unit |
| Pembimbing tiub separuh bulatan | Rekaan sendiri | Membimbing tiub dan mengelakkannya daripada membengkok terlalu tajam | 1 unit |
| Pemegang papan cetakan 3D | Rekaan sendiri | Memegang papan Robo Pico dengan kemas di dalam kotak kalis air | 1 unit |
CAD files, drawings, code and other assets shared by the project owner.
The project owner has not shared downloadable files yet.
Use this space for general discussion about the whole project. To discuss a specific update, use the comments on that update.
 Pasang Domechy
Buka terus dari skrin utama, tanpa browser.
Project discussion
Please log in to comment.