RBT Tahun 5: Projek Palang Keselamatan
In progress 0 updates

RBT Tahun 5: Projek Palang Keselamatan

Link copied
meowgiclabs meowgiclabs Project owner
207 Views Comments 2

Quick build reference

The useful details collected from this project without turning every update into a formal report.

What this project makes

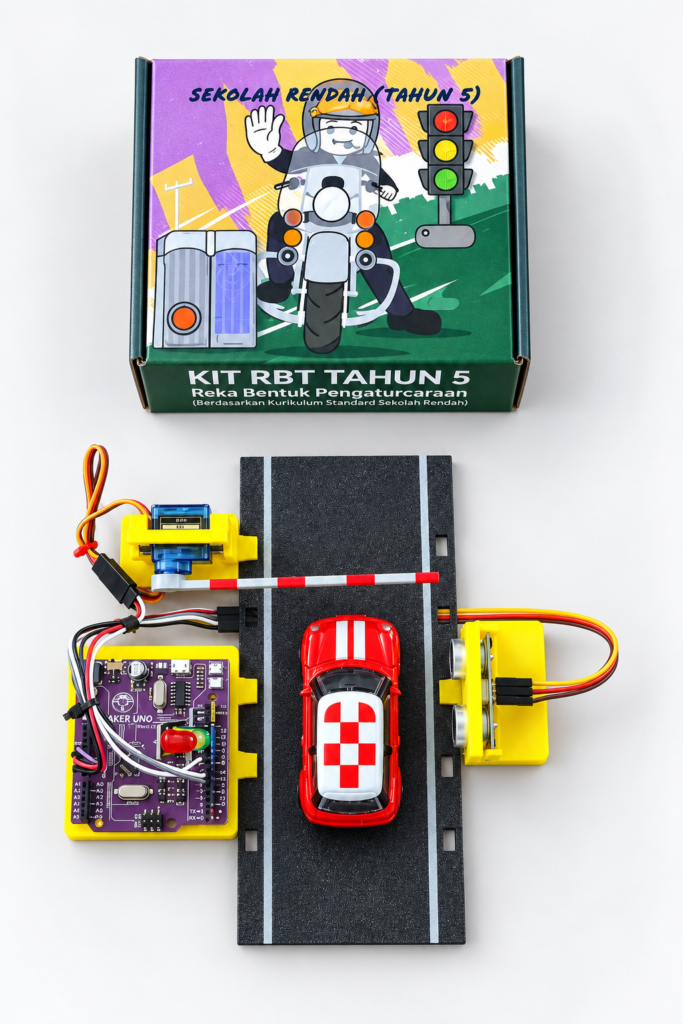
Modular RBT Project for Year 5, Projek Palang Keselamatan which consists of road, bumper gate, maker uno holder and ultrasonic sensor holder.

Overview

Ringkasan Projek

Projek ini ialah model palang keselamatan automatik untuk subjek Reka Bentuk dan Teknologi (RBT) Tahun 5. Model ini dibangunkan oleh Meowgic Labs, kelab robotik SK Kompleks Sultan Abu Bakar, Johor, dan dikongsi supaya guru RBT di sekolah lain boleh menggunakannya sebagai rujukan untuk kelas mereka.

Sistem ini menggunakan Maker UNO untuk membaca sensor ultrasonik HC-SR04. Apabila objek seperti kereta mainan berada kurang daripada 5 cm di hadapan sensor, servo SG90 akan mengangkat palang, lampu isyarat bertukar hijau dan buzzer berbunyi. Palang kekal terbuka selagi objek masih berada di hadapan sensor, kemudian ditutup semula secara automatik selepas urutan amaran lampu kuning dan merah.

Tapak jalan, palang dan pemegang komponen dicetak menggunakan pencetak 3D dan direka secara modular, jadi setiap bahagian boleh dipasang dan ditanggalkan dengan mudah di dalam kelas.

Senarai Komponen

Komponen Fungsi
Maker UNO Mikropengawal yang membaca sensor dan mengawal servo, lampu serta buzzer
Sensor ultrasonik HC-SR04 Mengesan jarak objek di hadapan palang
Servo SG90 Mengangkat dan menurunkan palang
Modul lampu isyarat (merah, kuning, hijau) Memberi isyarat berhenti, bersedia dan laluan dibuka
Buzzer Sudah terbina dalam Maker UNO pada pin D8, jadi tidak perlu dibeli berasingan
Kabel USB Membekalkan kuasa kepada Maker UNO dan memuat naik kod
Bekalan kuasa 5 V luaran yang terkawal Membekalkan kuasa kepada servo
Wayar jumper Menyambungkan sensor dan servo kepada Maker UNO
Bahagian bercetak 3D Tapak jalan, palang, pemegang servo, pemegang sensor dan pemegang Maker UNO

Bahagian Bercetak 3D

Semua bahagian model terdapat dalam satu fail 3MF yang boleh dimuat turun di bahagian Files. Model ini terdiri daripada tapak jalan, lengan palang berjalur merah dan putih, pemegang servo, pemegang sensor ultrasonik dan dulang untuk Maker UNO.

[Nota editor: minta tetapan cetakan daripada penulis, contohnya jenis filament, layer height, infill dan sama ada perlu support.]

Sambungan Pendawaian

Komponen Pin komponen Sambung ke Maker UNO
HC-SR04 Trig D6
HC-SR04 Echo D7
HC-SR04 VCC 5V
HC-SR04 GND GND
Servo SG90 Isyarat (oren atau kuning) D9
Servo SG90 Kuasa (merah) Positif bekalan 5 V luaran
Servo SG90 GND (coklat atau hitam) GND bekalan luaran, disatukan dengan GND Maker UNO
Modul lampu isyarat G (hijau) D11
Modul lampu isyarat Y (kuning) D12
Modul lampu isyarat R (merah) D13
Modul lampu isyarat GND GND (di sebelah D13)
Buzzer terbina dalam Tiada wayar diperlukan D8, pastikan suis buzzer pada Maker UNO dihidupkan

Modul lampu isyarat boleh dicucuk terus pada header D11 hingga GND kerana susunan pinnya sepadan, jadi tidak perlu menggunakan wayar jumper untuk bahagian ini.

Servo perlu menggunakan bekalan kuasa 5 V luaran kerana arus yang ditarik oleh servo semasa bergerak boleh menyebabkan Maker UNO reset jika dikuasakan melalui USB sahaja. GND bekalan luaran mesti disatukan dengan GND Maker UNO supaya isyarat servo dapat dibaca dengan betul. Namun, jangan sesekali sambungkan positif bekalan luaran ke pin 5V Maker UNO.

Ikut fungsi pin semasa menyambung wayar dan bukan warna wayar, kerana warna wayar jumper berbeza-beza mengikut set yang digunakan. Putuskan semua kuasa sebelum mengubah sebarang sambungan, dan murid perlu menyemak pendawaian bersama guru sebelum menghidupkan sistem.

Cara Sistem Berfungsi

Kod projek ini menggunakan empat keadaan (state) yang berjalan secara berturutan:

  1. Keadaan tertutup. Palang berada di bawah, lampu merah menyala dan buzzer senyap. Sistem sentiasa membaca jarak daripada sensor.
  2. Keadaan terbuka. Apabila objek dikesan kurang daripada 5 cm, servo berpusing ke 90 darjah untuk mengangkat palang, lampu hijau menyala dan buzzer berbunyi beep pendek.
  3. Keadaan menunggu. Selepas objek beredar sejauh 7 cm atau lebih, palang masih kekal terbuka dengan lampu hijau selama 3 saat.
  4. Keadaan amaran. Lampu kuning menyala selama 1 saat, kemudian lampu merah menyala dan palang ditutup semula.

Jika objek kembali ke hadapan sensor semasa keadaan menunggu atau amaran, penutupan akan dibatalkan dan palang kekal terbuka.

Sensor menggunakan dua jarak yang berbeza untuk membuka dan menutup palang. Palang hanya dibuka apabila objek berada kurang daripada 5 cm, tetapi penutupan hanya bermula apabila objek sudah melepasi 7 cm. Jurang 2 cm ini menghalang palang daripada terbuka dan tertutup berulang kali jika objek berhenti betul-betul pada sempadan 5 cm.

Model ini hanya mengesan kawasan tepat di hadapan sensor, jadi kereta mainan perlu melalui laluan yang dihadap oleh sensor.

Langkah Pemasangan

  1. Cetak semua bahagian daripada fail 3MF.
  2. Pasang Maker UNO pada dulang pemegangnya.
  3. Pasang servo SG90 pada pemegang servo, kemudian lekatkan lengan palang pada horn servo dalam kedudukan mendatar (tertutup).
  4. Pasang sensor HC-SR04 pada pemegangnya dan letakkan pemegang tersebut supaya muka sensor menghadap laluan kereta.
  5. Cantumkan tapak jalan, pemegang servo, pemegang sensor dan pemegang Maker UNO.
  6. Sambungkan wayar mengikut jadual pendawaian di atas.
  7. Susun wayar di tepi model supaya ia tidak tersangkut pada palang dan tidak menghalang muka sensor.

Memuat Naik Kod

Kod Arduino lengkap boleh dimuat turun sebagai fail .ino di bahagian Files.

  1. Buka fail .ino menggunakan Arduino IDE.
  2. Pilih papan Arduino Uno dan port yang disambungkan kepada Maker UNO.
  3. Pasang library Servo melalui Library Manager jika ia belum tersedia.
  4. Tekan Verify, kemudian Upload.
  5. Hidupkan suis buzzer pada Maker UNO.

Beberapa tetapan di bahagian atas kod boleh diubah mengikut keperluan:

Tetapan dalam kod Nilai asal Fungsi
SERVO_CLOSED 0 Sudut servo ketika palang tertutup
SERVO_OPEN 90 Sudut servo ketika palang terbuka
OPEN_THRESHOLD 5.0 Jarak (cm) untuk mula membuka palang
HOLD_THRESHOLD 7.0 Jarak (cm) yang dianggap objek sudah beredar
WAIT_TIME 3000 Masa menunggu sebelum amaran, dalam milisaat
YELLOW_TIME 1000 Tempoh lampu kuning menyala, dalam milisaat

Jika palang tidak betul-betul mendatar atau tegak, laraskan nilai SERVO_CLOSED dan SERVO_OPEN dan jangan paksa lengan palang dengan tangan, kerana ini boleh merosakkan gear servo.

Menjana Kod Menggunakan AI

Murid juga boleh menjana atau mengubah kod ini menggunakan AI. Prompt yang baik perlu disusun mengikut urutan peranan, pin, syarat dan tindakan. Contoh prompt untuk projek ini:

"Bertindak sebagai pakar Arduino Uno dan bina kod bagi projek palang keselamatan. Sensor ultrasonik menggunakan Trig D6 dan Echo D7. Jika objek dikesan kurang daripada 5 cm, servo D9 berpusing ke 90 darjah, lampu hijau D11 menyala dan buzzer D8 berbunyi satu beep. Palang kekal terbuka selagi objek dikesan. Selepas objek beredar sejauh 7 cm atau lebih, tunggu 3 saat, nyalakan lampu kuning D12 selama 1 saat, kemudian nyalakan lampu merah D13 dan tutup servo ke 0 darjah. Jika objek kembali, batalkan penutupan dan buka semula. Pada keadaan awal, palang tertutup, lampu merah menyala dan buzzer senyap. Gunakan Servo.h dan millis(), dan berikan kod lengkap dengan komen dalam Bahasa Malaysia."

Kod yang dijana oleh AI perlu sentiasa diuji menggunakan langkah pengujian di bawah sebelum digunakan, kerana AI kadangkala memberikan pin atau logik yang berbeza daripada yang diminta.

Langkah Pengujian

Gunakan kereta mainan atau sekeping kad rata sebagai objek ujian, dan ukur jarak dari muka sensor.

  1. Letakkan objek pada jarak 3 cm. Palang perlu terbuka, lampu hijau menyala dan buzzer berbunyi sekali.
  2. Biarkan objek di situ. Palang perlu kekal terbuka.
  3. Alihkan objek ke jarak 8 cm. Lampu hijau perlu kekal selama 3 saat, diikuti lampu kuning selama 1 saat, kemudian lampu merah menyala dan palang tertutup.
  4. Ulang langkah 3, tetapi kembalikan objek ke jarak 3 cm semasa lampu hijau atau kuning masih menyala. Penutupan perlu dibatalkan dan palang kekal terbuka.

Elakkan meletakkan objek terlalu rapat kepada sensor (kurang daripada 2 cm), kerana HC-SR04 tidak dapat membaca jarak yang terlalu dekat dengan tepat. Murid juga perlu menjauhkan jari daripada palang semasa ia bergerak.

Masalah Biasa

Masalah Punca yang mungkin Penyelesaian
Maker UNO reset atau servo bergetar Servo dikuasakan daripada USB sahaja Gunakan bekalan 5 V luaran untuk servo dan satukan GND
Servo tidak bergerak langsung GND bekalan luaran tidak disatukan dengan Maker UNO Sambungkan kedua-dua GND
Palang tidak terbuka walaupun objek dekat Trig dan Echo tertukar, atau sensor tidak menghadap laluan Semak D6 dan D7 serta kedudukan sensor
Lampu yang salah menyala Modul lampu disambung pada pin yang berbeza Pastikan G ke D11, Y ke D12 dan R ke D13
Buzzer tidak berbunyi Suis buzzer pada Maker UNO dimatikan Hidupkan suis buzzer
Palang tidak mendatar ketika tertutup Lengan palang dipasang pada sudut yang salah Laraskan SERVO_CLOSED atau pasang semula lengan palang

Fail Projek

Fail Kandungan
RBTT5_Modular_System_MeowgicLabs.3mf Model 3D untuk semua bahagian bercetak
RBTT5_PalangKeselamatan_MeowgicLabs.ino Kod Arduino lengkap
Projek-Palang-Keselamatan-RBT-Tahun-5-ML.pdf Panduan bercetak dengan gambar rujukan pemasangan dan carta alir

English Summary

This is a 3D-printed automatic safety gate model for the Malaysian Year 5 RBT (Design and Technology) syllabus, developed by Meowgic Labs, the robotics club of SK Kompleks Sultan Abu Bakar, Johor. A Maker UNO reads an HC-SR04 ultrasonic sensor, and when an object comes within 5 cm, an SG90 servo raises the gate, the green light turns on and the built-in buzzer beeps. The gate stays open while the object is present. Once the object moves beyond 7 cm, the gate waits 3 seconds, shows yellow for 1 second, then turns red and closes. If the object returns during this sequence, the gate reopens.

Wiring: Trig D6, Echo D7, servo signal D9, traffic light G/Y/R on D11/D12/D13, buzzer on D8. The servo runs from a separate regulated 5 V supply with a shared ground. The 3MF model, Arduino code and printed PDF guide are available in the Files section.

Materials & components list

3 items

Materials and components listed by the project owner.

Material / component Brand / model Purpose Quantity
KIT RBT TAHUN 5 CYTRON Contains maker uno, traffic light module and servo 1
Ultrasonic sensor NA Detecting object 1
3D printed modular road system meowgic labs — 1

Project files

CAD files, drawings, code and other assets shared by the project owner.

3 files
3D / CAD model

RBTT5_Modular_System_MeowgicLabs.3mf

72.8 KB
Code / firmware

RBTT5_PalangKeselamatan_MeowgicLabs.ino

3.6 KB
Drawing

Projek-Palang-Keselamatan-RBT-Tahun-5-ML.pdf

24.0 MB

Project updates

0 updates
No updates yet.

The project owner has not shared any progress yet.

Use this space for general discussion about the whole project. To discuss a specific update, use the comments on that update.

Project discussion

Founding desktop 3D printer partner: Creality
Scroll to Top